① 两张练习检查表(全绿)
练习 A(全景漫游器 6 项)+ 练习 B(多点漫游 6 项),每项都要当场演示得出来;写清卡点与 FPS / 降级读数。
第 7 次课 · 2026-10-21 · 4 学时 —— 前两节把自己的旧作品练到“能演示”(复现第 5、6 次课),后两节把 PICO 交到学生手里:老师先演 5 个零件,每人再戴一次走自己的作品,最后上台 60 秒;0:00 前还有 12 分钟课前加餐:DeepSeek 1017 更新 / Harness 介绍 / 新版 3D 故宫 v2 演示
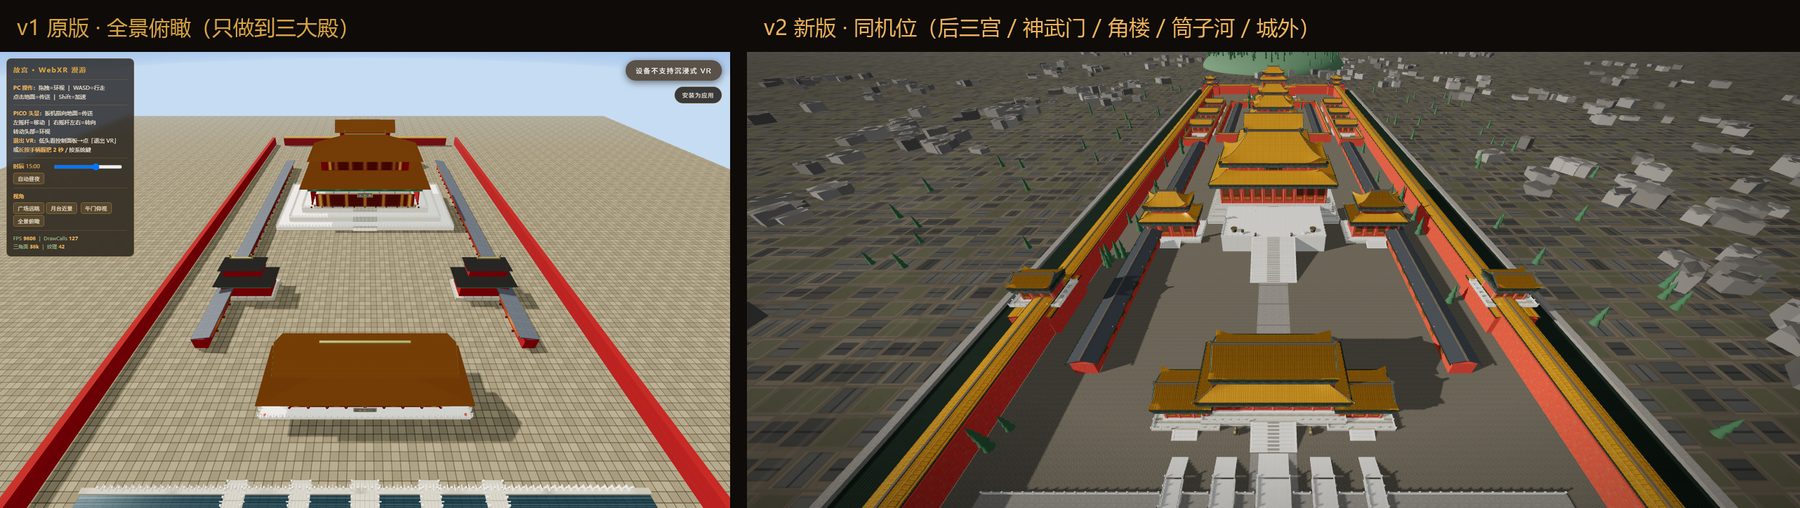
0:00 之前投屏播放,不计入 180′:① DeepSeek V4.1-Flash-1017 更新了什么 ② DeepSeek Harness 是什么 ③ 新版 3D 故宫 v2 现场演示 + 同机位对比
为什么加这一段:这次 DeepSeek 更新(V4.1-Flash-1017)的官方示例 1 就是「故宫 3D 建模展示效果」——而我们在第 4 次课正好用 WebXR 造过一座故宫。所以老师把故宫重做了一版 v2(原版 v1 一个字没动),用 12 分钟让你们先看两件事:AI 现在能"从零做完整项目"到什么程度,以及哪些地方还得人来判断。
网页对话框里,你贴一段代码它回一段代码——它看不见你的文件,也跑不了你的程序。Harness 是给模型装上"手和眼睛"的运行框架:模型还是那个模型,Harness 负责给它文件、命令、工具、验证回路。
| 能力 | 网页版对话 | DeepSeek Harness |
|---|---|---|
| 读整个工程 / 直接改文件 | ❌ 要手动粘贴 | ✅ 直接读、直接写 |
| 跑命令、开浏览器验证 | ❌ | ✅ 终端 + 无头 Chrome |
| 多轮迭代到"跑通" | 弱 | ✅ 自动重试、逐步收敛 |
| 交付物 | 一段文字 / 代码 | 能跑的工程 + 验证报告 |
这次的故宫 v2 就是这么来的:先做原版 v1 → 查现成资源 → 一版一版改 → 每改一次都用无头浏览器截图 + 实测指标验收,最后 17 个机位、0 个 JS 错误。官方对版本有要求:DeepSeek Harness 0.2.1-rc.1 及以上才能吃到这次 1017 的优化。
这不是视频,是浏览器里实时渲染的 3D:完整中轴(午门—三大殿—后三宫—御花园—神武门),加 角楼 / 城墙 / 筒子河 / 景山 / 城外;屋顶是曲面举折 + 檐角起翘,贴图是 MIT 许可的故宫实拍 PBR 贴图(内嵌在单个 HTML 里,断网也能跑)。
PC:鼠标拖拽环视、WASD 行走、空格开始 / 退出航拍巡游、Esc 退出;HUD 可切 7 个机位与时辰。头显:在 PICO 浏览器里打开上面链接,点「进入 VR」。
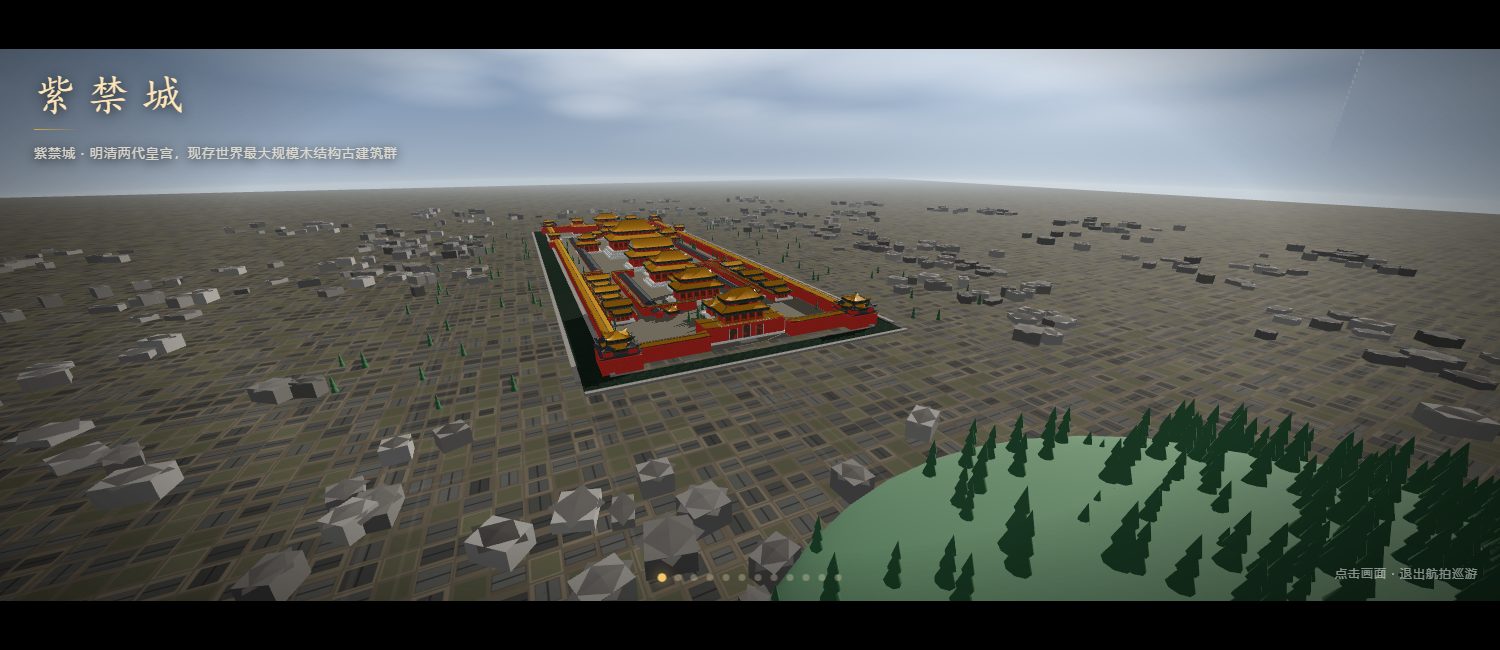
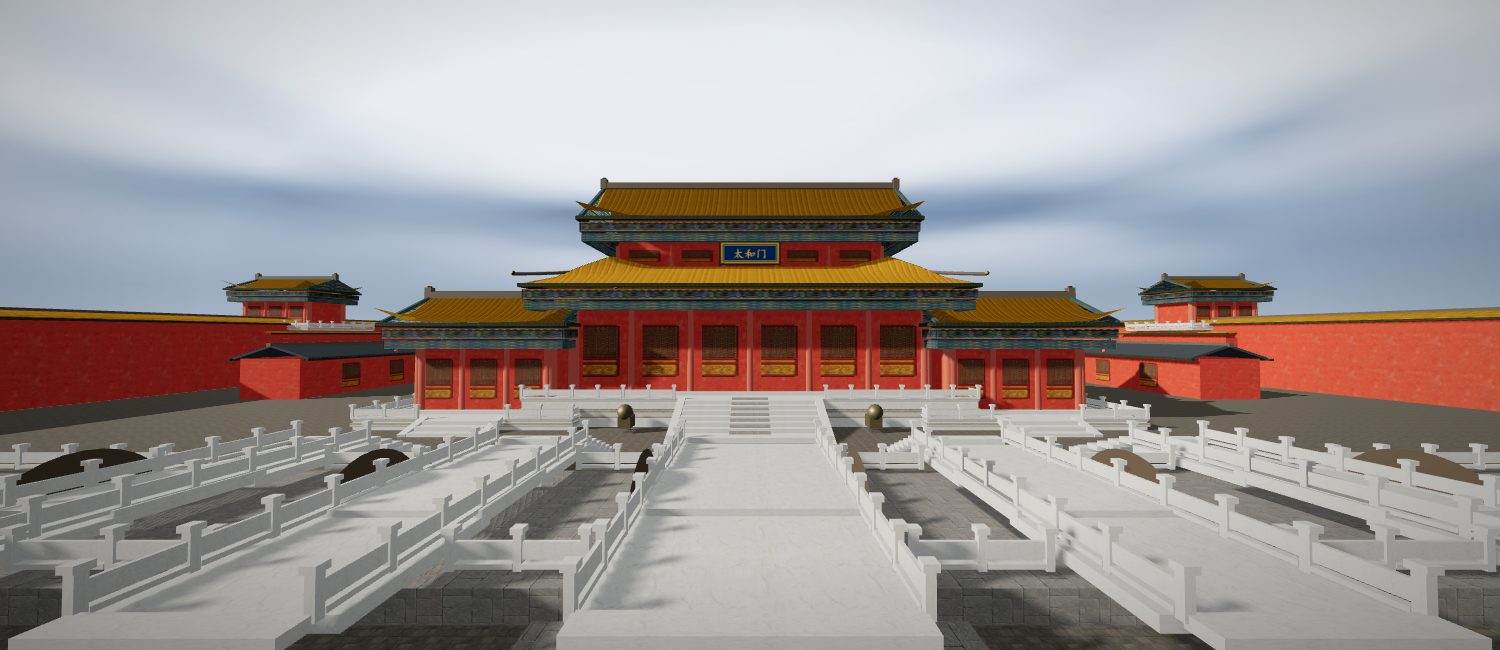
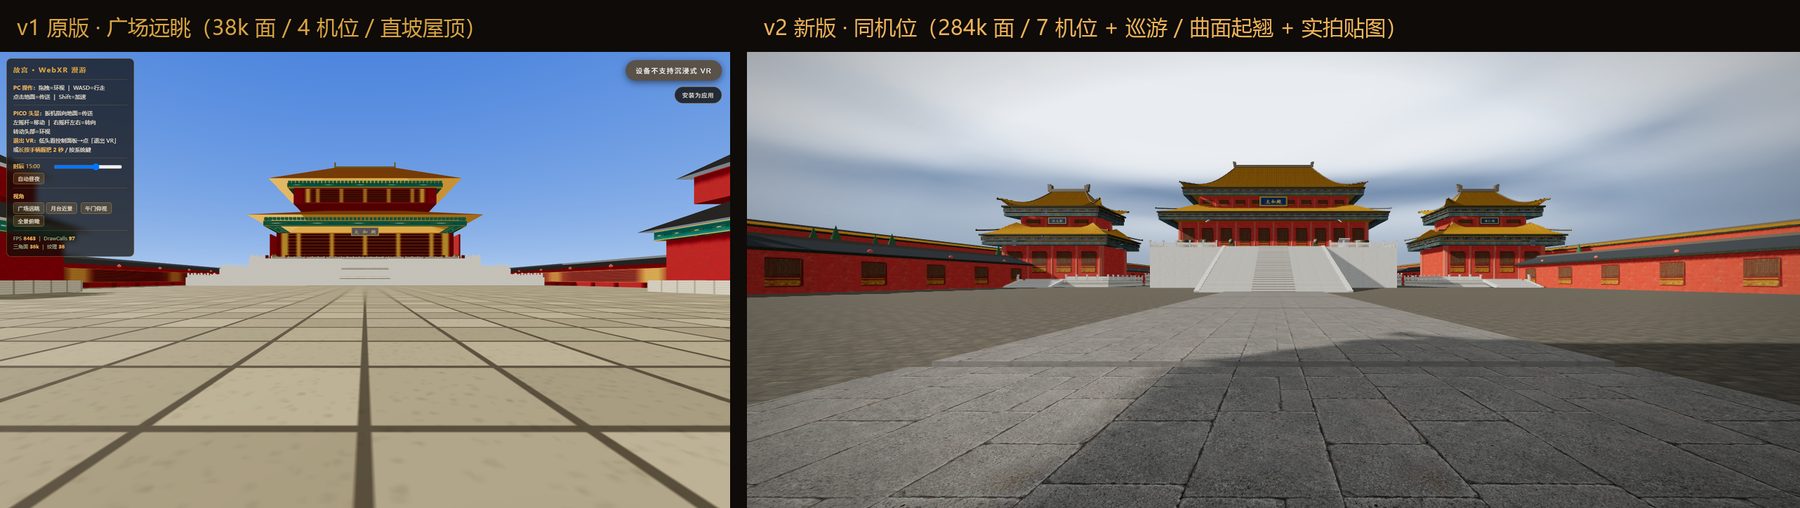
| 指标 | 原版 v1(第 4 次课) | 新版 v2(本次) |
|---|---|---|
| 建筑范围 | 午门—太和门—三大殿 | 午门—三大殿—后三宫—御花园—神武门 + 角楼 / 城墙 / 筒子河 / 景山 / 城外 |
| 屋顶 | 直坡四坡 / 两坡 | 曲面举折 + 檐角起翘(庑殿 / 歇山 / 攒尖 / 重檐 / 裙檐) |
| 贴图 | 全程序化 Canvas | 15 张 MIT 实拍 PBR 贴图(内嵌,离线可跑) |
| 机位 / 演示 | 4 个机位 | 7 个机位 + 76 秒航拍巡游 |
| DrawCall | 41—127 | 42—49(17 次实测) |
| 三角面 | 3.7—3.8 万 | 27.95—28.43 万(内容扩展 7.4×) |
| JS 错误 | 0 | 0(17/17 次加载) |
两段式:前两节把自己的旧作品练到"能演示",后两节在 PICO 上把零件和作品演一遍
前两节课你们做的是全景 + 多点漫游。到 10-14 结束,每人手上都有一份"PC 上能看"的作品——但真正能在头显里完整走一遍、还能退出来、还能讲给别人听的并不多。
所以这次课换一种排法:前半程不推进新内容,先把第 5、6 次课的东西自己练回来;后半程把 PICO 交到学生手里,先用头显演示 5 个零件,再每个人都进一次自己的作品,最后 4 人上台做 60 秒演示。装新零件(三通道按钮、擂台玩法)移到课后 H2 / H5。
练习 A(全景漫游器 6 项)+ 练习 B(多点漫游 6 项),每项都要当场演示得出来;写清卡点与 FPS / 降级读数。
自己的作品打开 → 进 VR → 看名字牌 → 走 ≥2 个热点 → 退出,填观察卡;或作为 60 秒演示者上台(二者有其一)。
M1 六栏:主题 / 为什么必须 VR / 目标用户 / 核心交互 / 技术点 / 降级方案。课后作业见 业、课后作业,10-27 23:59 截止。
| 时段 | 时长 | 环节 | 谁在动手 / 用什么 |
|---|---|---|---|
| 0:00—0:05 | 5′ | 开场:两段式说明 + 任务卡/练习单 + 今天的达标线(不讲课) | 教师 |
| 0:05—0:10 | 5′ | 教师投屏演示“合格线”:一份多点漫游作品走一遍进 → 名字牌 → 2 个热点 → 退出 | 教师 + PC |
| 0:10—0:45 | 35′ | 练习 A · 复现第 5 次课:全景漫游器(全景 / 名字牌 / 热点 / 退出路 / 通路) | 学生 + PC |
| 0:45—0:55 | 10′ | 课间(顺手把 PICO 充上电、投屏软件打开) | — |
| 0:55—1:30 | 35′ | 练习 B · 复现第 6 次课:多点漫游(节点边 / 第一眼 / 信息密度 / 性能读数 / 回退 / 互测) | 学生 + PC |
| 1:30—1:35 | 5′ | P0 发头显:每人一台、眼罩/擦镜布、投屏测试 | 学生管理员 |
| 1:35—1:50 | 15′ | P1 教师 PICO 演示 5 个零件(悬停 / 抓取 / 投掷 / 3D UI / 舒适度),投屏给全班 | 教师 + PICO + 投屏 |
| 1:50—2:25 | 35′ | P2 全班同时上手:每人一台 PICO——自己的作品 8′ + 零件打卡 20′ + 记录 7′ | 学生 + 自己的 PICO |
| 2:25—2:45 | 20′ | P3 上台 60 秒演示:4 人 × 5′(演示 60″ + 互评 2′ + 切换 2′) | 学生 + PICO + 投屏 |
| 2:45—3:00 | 15′ | P4 收束:达标线核对 + M1 讲解 + 作业 H1—H5 + 第 8 次课预告 | 教师 |
| 段 | 时长 | 调整 |
|---|---|---|
| 练习 A / B | 35′ + 35′ | 不变 |
| P1 教师演示 | 15′ | 不变 |
| P2 全班同时上手 | 45′ | +10′:每人多 2 分钟,零件打卡从 4 个加到 5 个 |
| P3 上台演示 | 25′ | 4 人 → 5 人 × 5′ |
| P4 收束 | 10′ | 不变 |
逐段相加:90 + 5 + 15 + 45 + 25 + 15 = 195′;再加 5′ 机动 = 200′。加时的钱要花在 P2(人人戴上),不要花在多讲一页 PPT。
第 6 次课末尾(教学方案第 262 行、课件屏 27 之后)预告的是“第 7 次课进入第 6 章虚拟现实应用开发”。这句话今天当众作废。
“下次进入第 6 章开发,密室逃脱那个项目。” —— 那是 10-13 之前的旧口径。
① 后半程改讲基于 WebXR 制作的虚拟现实作品;② 每人交一件 WebXR 作品(期末大作业,占 40%,个人作品,第 12 次课路演);③ 每次课交一个里程碑——今晚就有第一个(M1)。
| 课次 | 日期 | 一句话主题 | 你要交的里程碑 |
|---|---|---|---|
| 第 7 次(今天) | 10-21 | 交互零件库:先把“能做的事”做全 | M1 选题一页纸 |
| 第 8 次 | 10-28 | WebXR 交互进阶 + 开源 3D 模型资产管线(先做后讲) | 课堂作业 3:交互验证 + 模型管线 + 许可卡(一页版;M2 并入第 9 次课) |
| 第 9 次 | 11-11 | 路要通、退得出、谁都点得到 | M3 主流程可玩(硬门槛) |
| 第 10 次 | 11-18 | 好看和跑得动是两件事 | M4 性能报告 |
| 第 11 次 | 11-25 | 让作品会说话,并且能被度量 | M5 功能封版 |
| 第 12 次 | 12-02 | 结课路演与验收 | M6 路演答辩 |
这张表不用记,只看三处:M1 是今天;M3 在第 9 次课,标了“硬门槛”——那一次过不去,你的作品就不算完成;M6 是 12 月 2 日,路演。 后面每次课基本是开场 + 讲授 + 课间 + 工作室 + 收束的骨架;本次课是两段式例外(练旧 + PICO 演示),第 8 次课仍为两段式(先做后讲:646 机房 90′ 学生作业 + 430 教室 90′ 头显讲课),学生要形成预期。
| 项目 | 内容 |
|---|---|
| 占比 | 期末大作业 40%(总评 = 平时 30% + 课堂作业 30% + 大作业 40%) |
| 形式 | 个人作品 · 无上机考试 · 第 12 次课现场路演 3—5 分钟 |
| 类型 | 以 VR 沉浸作品为主:头显浏览器打开、进入 immersive-vr 会话完成主流程 |
| 禁止 | 不得直接提交课内案例 01—06;可复用其技术,但主题与完成度必须明显不同 |
| 点赞三条硬门槛(当众先念这三条) | ① 能进能退:三条通路之一进 VR,三条退出路至少试通一条;② 零外部网络依赖:不引任何 CDN,断网可跑;③ ≥3 种可指认的交互,且 PC 与 VR 两端都能完成主流程 |
《期末大作业任务书》写清了个人作品的十条硬门槛、评分量规与六个里程碑——今晚的 M1 就是它的第一步。 “课堂作业墙”里是上一次课全班已交的作品,可以点开对照——你今天要做的,就是让这些作品多出 3 件“能做的事”。
本课唯一必须记住的结构:DOM 层 / XR 层 / 状态层,以及三处交界
不先讲结构,先看现象。在案例 01 的 PC 预览里按一次 Shift+P——场景里的两块面板一起下沉了 0.45 米,还往下倾了 0.18 弧度(与工程面板同步)。
Shift+P 它只会被压在原地——而且更要命的是,进了沉浸模式,网页浮层根本不渲染,你压根看不见它。这一屏必须让学生自己看出来:不要直接说“下沉 0.45m 说明它是 3D 的”,先问“它为什么跟着沉”,等学生说出“因为它跟着参考系”再往下讲。
沉浸模式(immersive-vr)里,DOM 层退出渲染。于是同一份 HTML 里,必然住着两种界面——
把现象翻译成一句工程话:你交付的是一个 HTML 文件,但这个文件在两种情况下表现完全不同。在 PC 上它是网页(有 DOM、有键位、有控制台),在头显里它是一段 3D 场景(DOM 全部下线,只剩渲染出来的 3D 内容)。一份文件里同时住着两种界面,怎么写才不会打架?答案是分成三层。
┌─────────────────────────────────────────────┐
│  ① HTML / DOM 层   —— 给 PC 与开发看         │
│     键位表 · 说明牌 · 报错 · 开发期调试        │
│     特性:沉浸模式下【不下线绘制】            │
├─────────────────────────────────────────────┤
│  ② XR 层           —— 给头显看               │
│     会话 immersive-vr · 参考系 local-floor    │
│     帧循环 · 帧预算 13.9ms · 动态降级 L1/L2    │
│     移动与转向范式(瞬移 + Snap 45°)          │
├─────────────────────────────────────────────┤
│  ③ 状态层          —— 一个 S 对象            │
│     力/速度/计数/开关/进度,全在这里           │
│     特性:可被外部查询、可被外部改写           │
└─────────────────────────────────────────────┘
        ↑ 三层的交界只有三处,下面逐层展开 ↑
Shift+P 一按,DOM 层没变、XR 层下沉了 3D 面板——全班同时能看到“层在哪里分界”。鼠标拖拽环视 / W A S D 行走(Shift 加速)/ Q E 转身 / 左键点物体抓取 / 左键点地面传送 / 左键点面板 / R 重置。
键位说明牌、报错提示、window.isSecureContext 检测(不安全时按钮直接写“进入 VR(需要 HTTPS)”)。
| 同一件事 | 写法 | 结果 |
|---|---|---|
| ❌ 网页浮层 | <div class="name">张三</div> | PC 上看得见,头显里不存在 |
| ✅ 3D 物件 | 场景里的一块牌子 / 铭牌 / 碑 | PC 与头显都在 |
上一次课全班 9 份作品,做出了 9 种 3D 名字:横匾 / 门牌 / 金色铭牌 / 署名石碑 / 霓虹横幅 / 牌坊 / 立牌 / 云柱牌子 / 场景内立体文字。这就是“分层”在你们自己作品里的第一次落地。
这一层最容易被写坏的一个地方,是按钮:看着能点、其实点不动。上一届有同学的处理办法很好——加了一行 btn.disabled = false,又加了一个 window.isSecureContext 检测:不在安全上下文里,按钮上直接写“进入 VR(需要 HTTPS)”。他不是背下来这两条,是踩过之后把它写进了代码里。
immersive-vr —— 能不能进 VR 的第一个前提。
local-floor —— 眼高由它决定。
每一帧做什么。状态就在这一层被读到画面上。
navigator.xr 只在 https / localhost / 127.0.0.1 下暴露。
file:// 下它就是 undefined —— 页面上根本没有“进入 VR”这个按钮,这不是代码坏了。
这就是从第 5 次课立的那句口号:先怀疑环境,再怀疑代码。今天不讲优化(那是第 10 次课)。今天只要求你认出两个读数在哪:FPS 与降级等级。待会儿进 VR 的时候,先低头找到这两处。
| 触发条件 | 动作 | 能否恢复 |
|---|---|---|
| 帧时间持续超预算 20% 达 2 秒 | L1 降像素比 → L2 关阴影 | 余量恢复时自动回升(可逆) |
| 没有降级 | 记作 L0 | — |
待会儿进 VR,如果面板上写着 L1 或者 L2,那说明当时的机器撑不住——把它记下来,第 10 次课专门解决这个。
| 做法 | 舒适度 | 代价 |
|---|---|---|
| 瞬移(传送) | 最不易晕 | 破坏空间连续性 |
| 平滑移动 | 沉浸感好 | 晕动症主要来源 |
| Snap 45° 转向 | 显著降低眩晕 | —(有 380 ms 冷却防误触) |
| 平滑转向 | 连续 | 更易晕 |
整个作品的可变部分,住在一个 S 对象里:力 / 速度 / 计数 / 开关 / 进度,全在这里。案例 01 的调试入口:浏览器控制台输入 VRSandbox,可查看 / 操作全部状态;面板上的“重力”按钮,实时改的就是 S.gravity(默认 9.8)。
S.gravity(重力,默认 9.8)与 S.restitution(弹性)。
课堂作业里有这么一条:把重力从 9.8 调到 3,再投一次,描述手感差异。S 上,而是散在三个函数里各写一遍 9.8——改重力得改几处?三处,而且只要漏一处,这个球的行为就自相矛盾。
这就是“一个 S”的价值:同一个东西,全作品只有一个来源。S 对象,且可被外部查询(window.XX.S)。为什么要“能被外部查询”?三个真实用途:console.log;| 交界 | 规则 | 违反的后果 |
|---|---|---|
| DOM ⇄ XR | 沉浸模式下 DOM 下线 | 面板 / 名字在头显里看不见 |
| XR ⇄ 状态 | 帧循环每帧读一次 S | 状态改了但画面不变 |
| 状态 ⇄ DOM | 面板按钮与键盘快捷键共用同一个 S | 同一个人两个值,行为自相矛盾 |
最后一条叫 单一设置源(single source of truth)。举例:面板上有个“重力”按钮把它调到 3,你又写了个键盘快捷键按一下把重力设回 9.8;如果这两个用了不同的变量,屏幕上显示的是 3,实际跑的是 9.8——你自己都会被自己骗。
写完这三行你就会发现:你现在的作品,三层基本是糊在一起的。这不丢人——上次课的目标是“把路走通”,不是“把结构搭好”。 但从今天起,你改每一处的时候都要问一句:这一行属于哪一层?
Shift+P 演示)。这是零件库的全集:课上只在 P1 演 5 个(15′),其余 4 个留给作业 H1 自学;表里的“演示”列是建议时长
这一段是“零件菜单”的完整版,今天课上不逐项讲:P1 只演 5 个(悬停 / 抓取 / 投掷 / 3D UI / 舒适度),每个一句结论; 剩下的 4 个(重力实验室 / 重力手套 / Fitts / 触觉手势)在演示库里,作业 H1 要你任选 3 个写复现记录。 看表的时候只看“要讲的点”和对应演示——M1 的“核心交互”就从这几行里挑。
| # | 范式 | 案例里的实现 | 要讲的点 | 演示 |
|---|---|---|---|---|
| 1 | 射线指向 | 手柄发蓝色射线,命中物体 / 面板 / 地面 | 最通用的“远距离指针”,判定用 Raycaster.intersectObjects;记住这三种命中,后面所有交互都在这三种上分岔 | ★ 5′ |
| 2 | 悬停反馈 | 命中按钮时高亮 + 轻震动 + 提示音 | 没有反馈的交互等于没有交互;反馈要视觉 + 触觉 + 听觉三通道,做自己的按钮时至少给两个 | ★ 4′ |
| 3 | 直接抓取 | 握持键(squeeze)抓 0.35 m 内物体,Object3D.attach() 保持世界变换 | attach 与 add 的区别:add 会跳变,attach 保留世界位姿;这两个方法差一个字母,效果差很远 | ★ 5′ |
| 4 | 3D UI | CanvasTexture 面板 + 射线 UV 命中检测,6 个按钮 / 开关 | UV → 像素坐标 → 按钮矩形命中;WebXR 里最实用的 UI 方案,不需要任何 UI 框架 | ★ 5′ |
| 5 | 移动:传送 | 射线指地 → 绿色落点环 → 松扳机平移 | 最不容易晕,但破坏空间连续性(“我刚才还在客厅吗”) | ★ 3′ |
| 6 | 移动:平滑 | 左摇杆连续推动;面板可切换 | 沉浸感好,但是晕动症主要来源;可连做 30 秒体会差异 | ★ 3′ |
| 7 | 转向:Snap 45° / 平滑 | 右摇杆;380 ms 冷却防误触 | Snap 显著降低眩晕;VR 里永远不要强制旋转相机 | ★ 3′ |
| 8 | 远距离拉取 | 扳机指向远处金色方块,方块飞向手柄,<0.42 m 自动吸附上手 | “隔空取物”是舒适度高但真实性差的折中方案——什么时候用它,是设计选择,不是更好的方案 | ★ 3′ |
| 9 | 投掷 | 释放时按手柄线速度(EMA 平滑)赋初速度;落地弹跳、撞墙按法线弹性反弹 | 速度采样必须平滑(vel.lerp(..., 0.35)),否则手一抖球就飞出去;物理手感是调出来的,不是写出来的 | ★ 4′ |
| + | 触觉反馈 | 抓取 / 命中 / 收纳 / UI 各不同强度 pulse() | inputSource.gamepad.hapticActuators[0].pulse(强度, 毫秒) | 穿插在 2/3/9 里 |
| + | 目标反馈 | 彩球入同色箱 / 投中靶盘:计数 + 闪光 + 音效 | 目标 + 即时反馈 = 可评估的交互,而不是“能抓就行” | 穿插在 9 里 |
逐项对时:5 + 4 + 5 + 5 + 3 + 3 + 3 + 3 + 4 = 35 分钟。建议把这张时间纸条压在讲台手边。
squeeze):抓取 0.35 m 内物体;释放即投掷;W A S D(Shift 加速):行走;Q / E:转身;R:重置场景。| PC 快捷键 | 行为 | 课上怎么用 |
|---|---|---|
Shift+P | 坐姿 / 站立(面板随之下沉 0.45 m、下倾 0.18 rad) | 讲三层结构时的开场现象 |
Shift+H | 惯用手循环:双手 → 单手(自动)→ 仅右手 → 仅左手 → 双手 | ★ 至少试一次“仅左手”,见下 |
Shift+G | 注视停留点击(停在按钮上 1.2 s 触发,相机上有注视准星) | 讲“边界一”时的演示 |
Shift+H 到“仅左手”):案例在单手模式下所有交互仍可完成。Shift+G):注视停留只能点 3D 面板(工程面板 + 案例自有控制面板,停留 1.2 s 触发,相机上有注视准星)。
场景实体(球、方块)仍需手柄射线——这条边界不要掩盖,它正是第 9 次课“免手柄通路怎么补”的讨论起点。⚑ 这一屏必须让学生自己看出来:先把视线移到场景里的球上停住,球不动;问“为什么球不动”,等学生说出“面板和物体是两套判定”再往下讲边界二。
squeeze 与触觉 hapticActuators 未在真机验证,PICO 固件对这两者的支持存在版本差异。
若握持键无响应 → 改用扳机抓取。全部是单文件 WebXR:PC 鼠标键盘能玩;头显浏览器打开就能进 VR——P1 的演示和作业 H1 都用它
本班 PICO 每人一台:这 9 个演示不只是“老师放给你看”,而是 P2 里你自己戴着头显逐个打卡(每人至少 4 个:2 指定 + 2 自选)。下面先给卡片,再给逐件体验手册(步骤 / 看哪两个数 / 结论 / 坑)。
案例 01 是一间大实验室——9 个零件都在里面,但它太大,学生第一次读会迷路。 这套演示库把每个零件拆成一个独立小页:一屏只讲一件事,HUD 上写着“这个演示在课堂上要讲什么”,面板上只有 3—6 个按钮,源码只有几百行。
LAB.api.selfTest(),会返回该演示的核心机制断言(状态机 / 物理 / 命中 / 反馈 / 重置),11 个页面合计 175 条断言(单例 10—28 条)。
课堂上可以让学生现场跑一次——“代码里写了”和“当场能跑通”是两件事,这条口径从案例 01 沿用。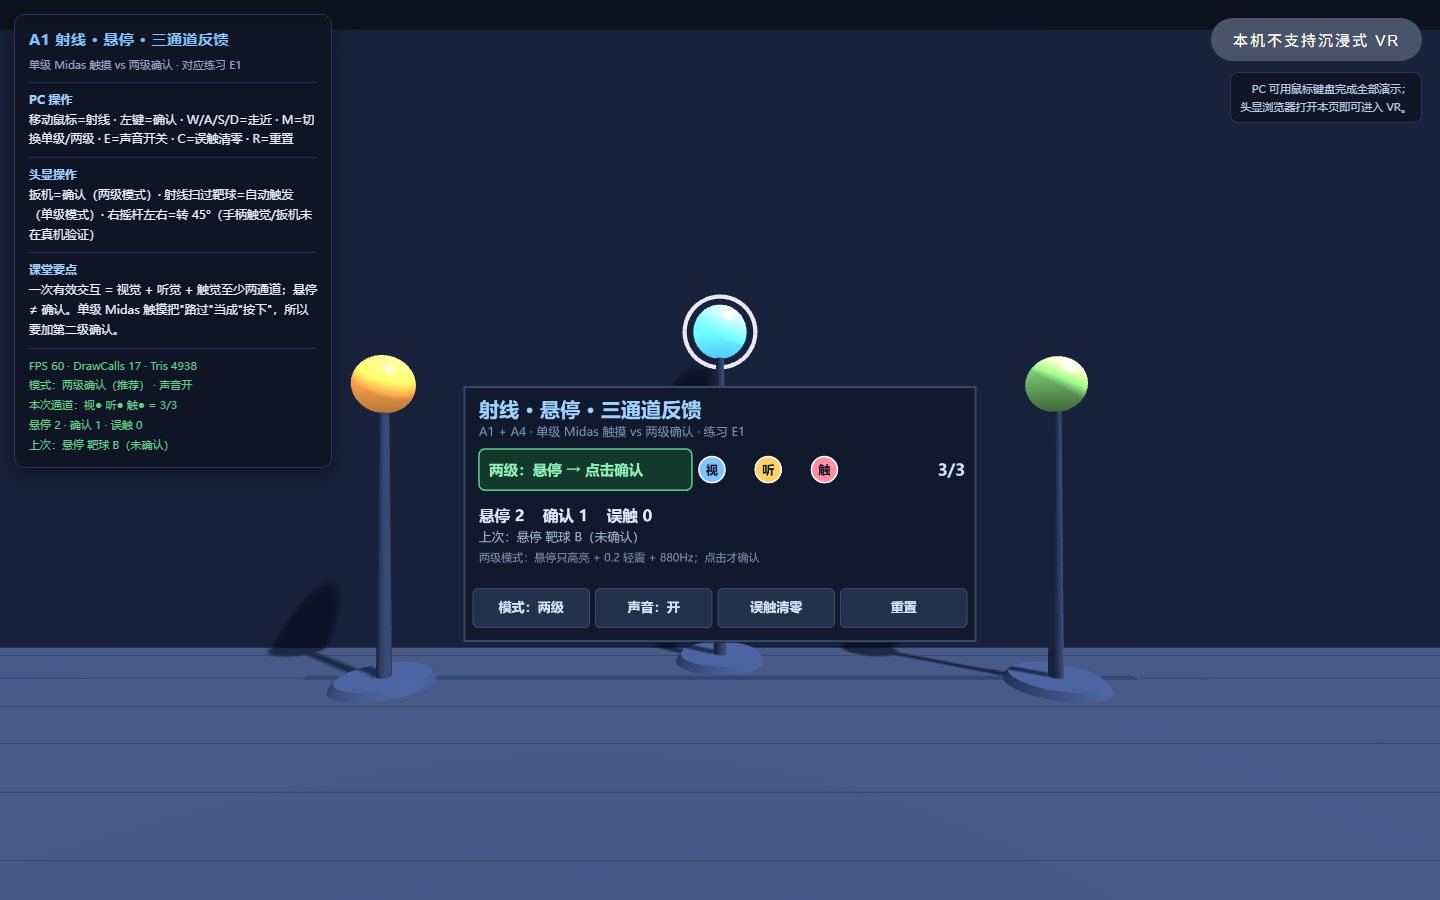
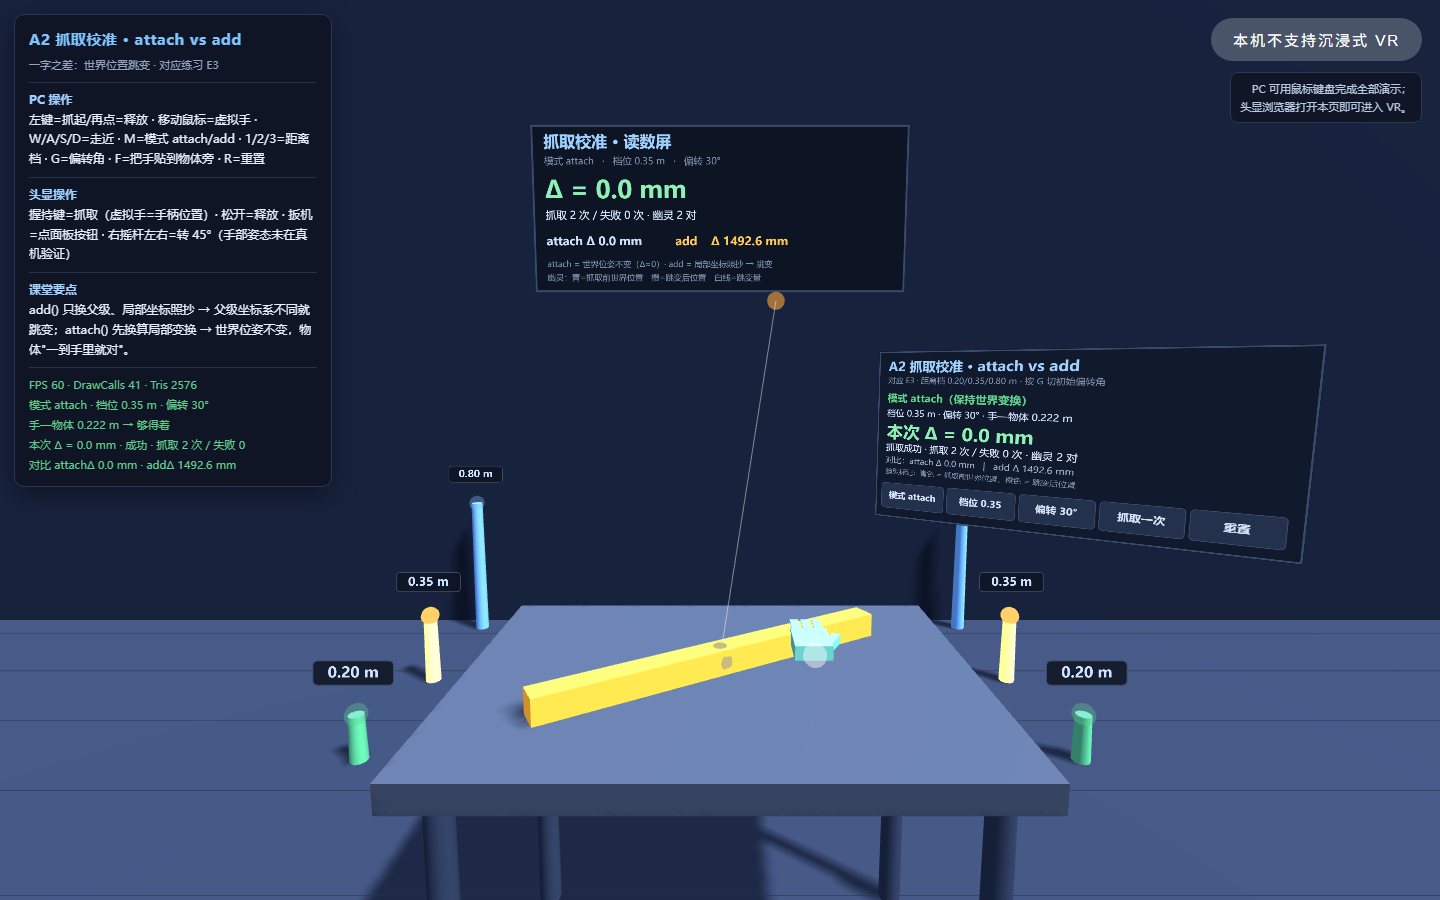
attach() 抓起来位姿是对的,add() 会“跳”一下;屏幕上直接给出跳变距离(毫米),抓取距离还能切 0.20 / 0.35 / 0.80 m。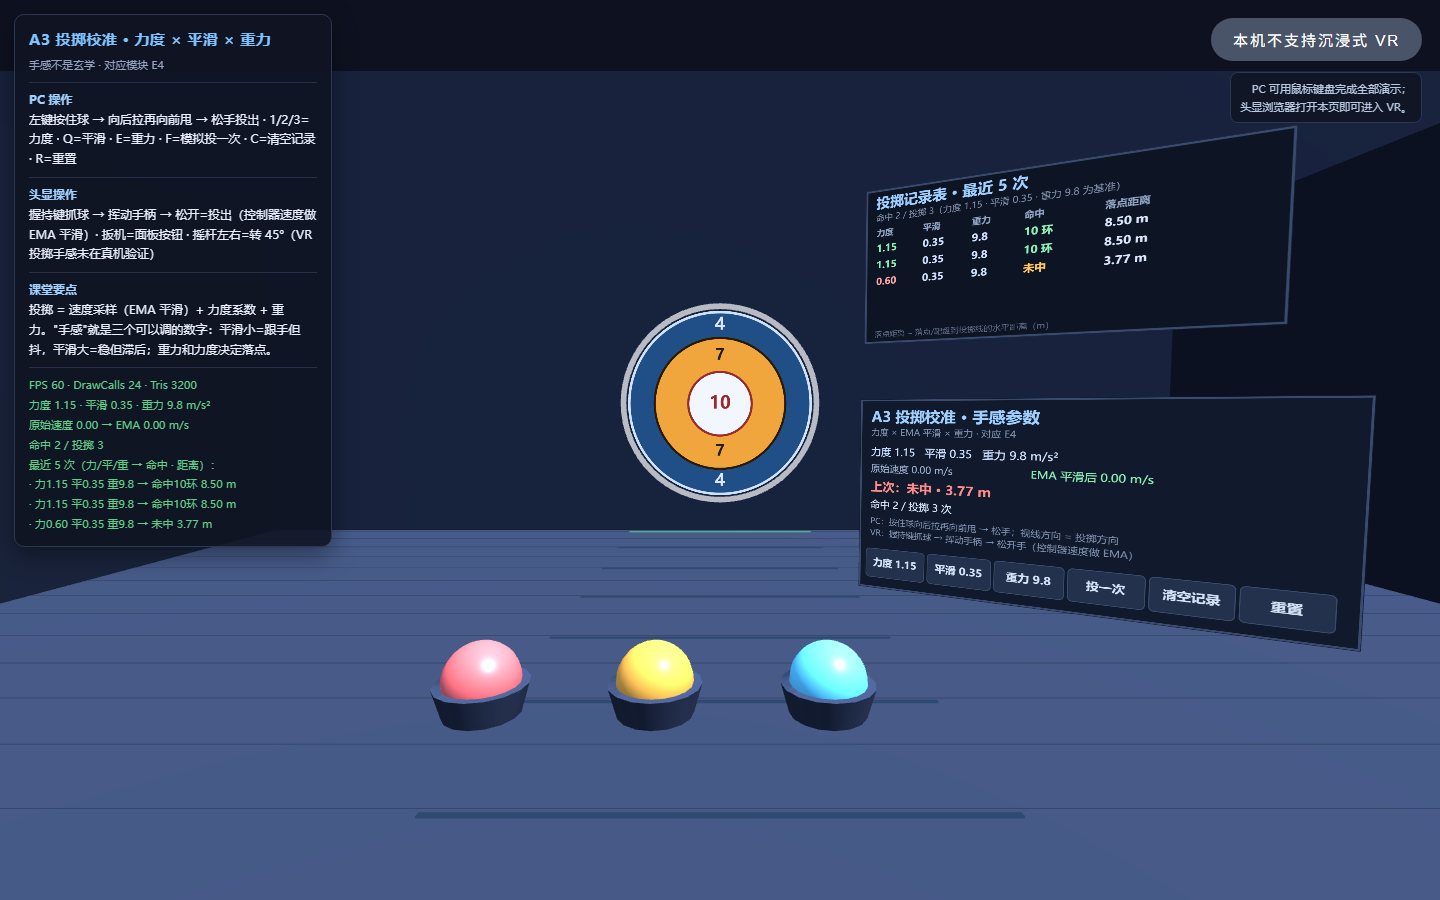
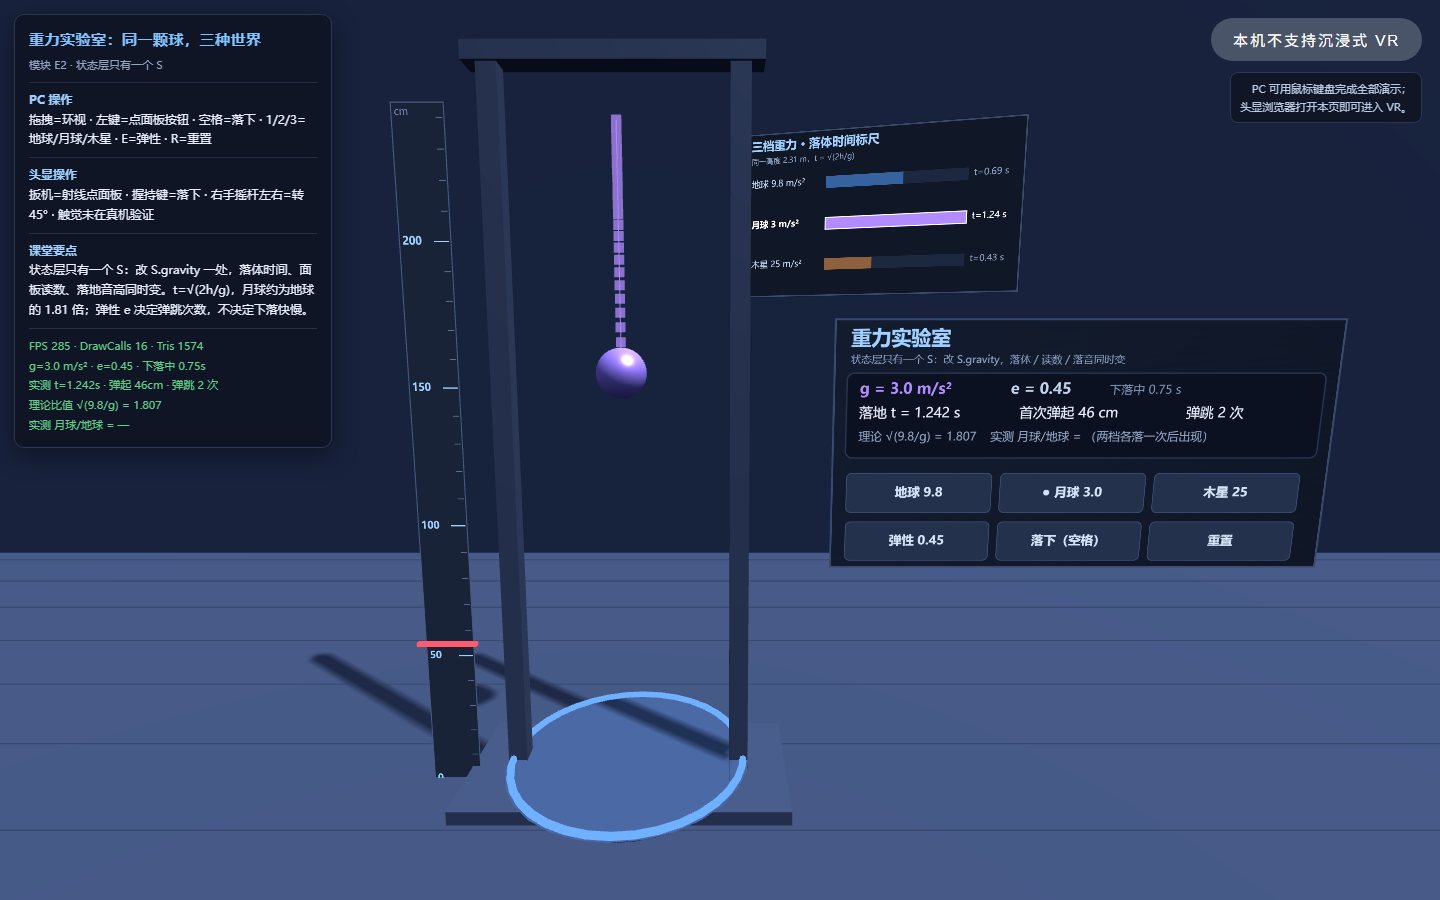
S.gravity,画面、读数、音高同时变。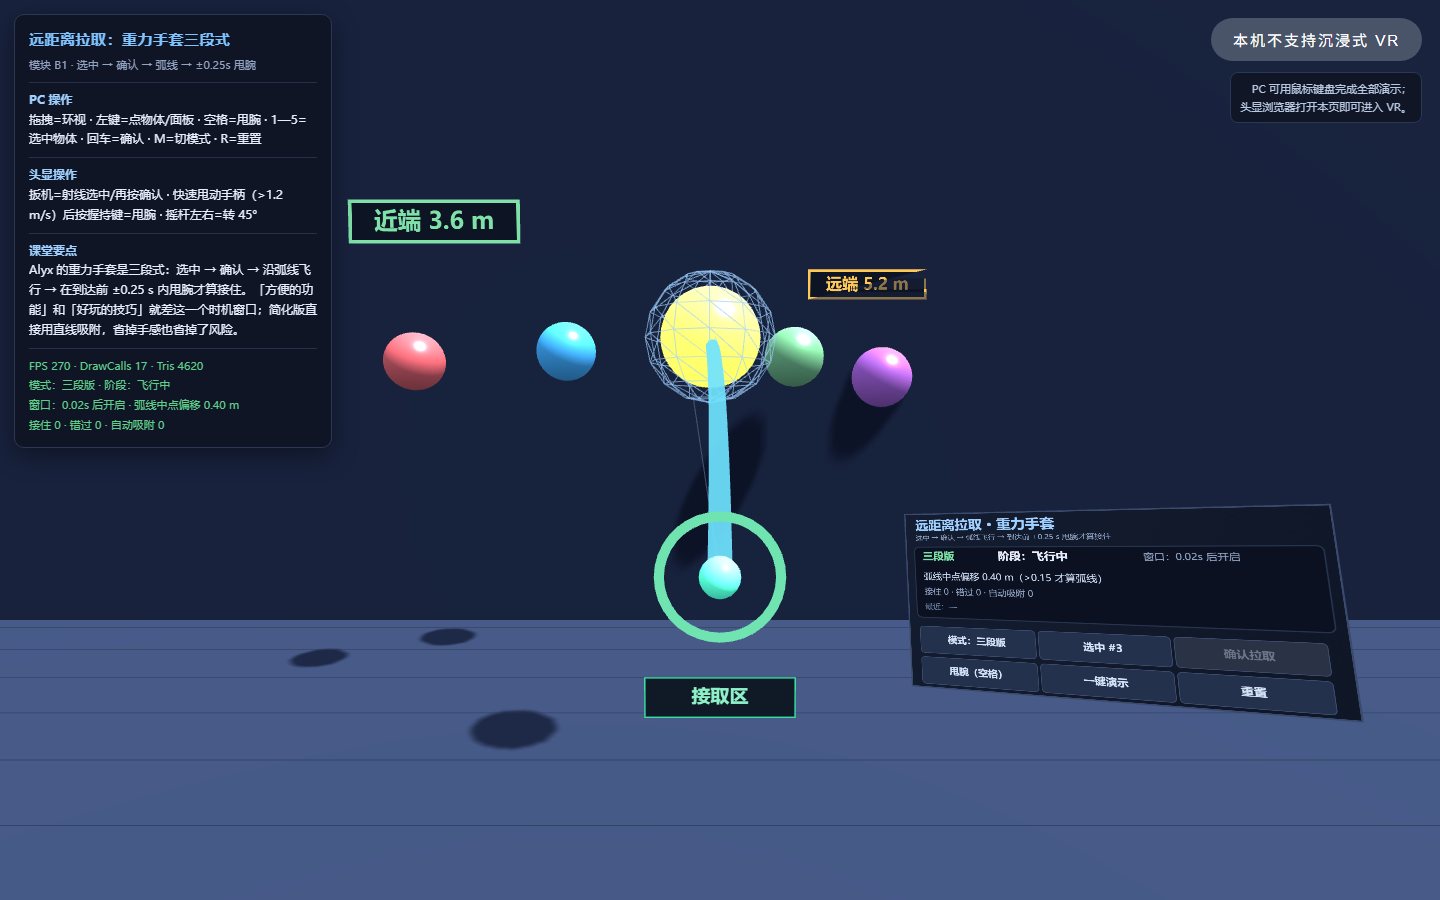
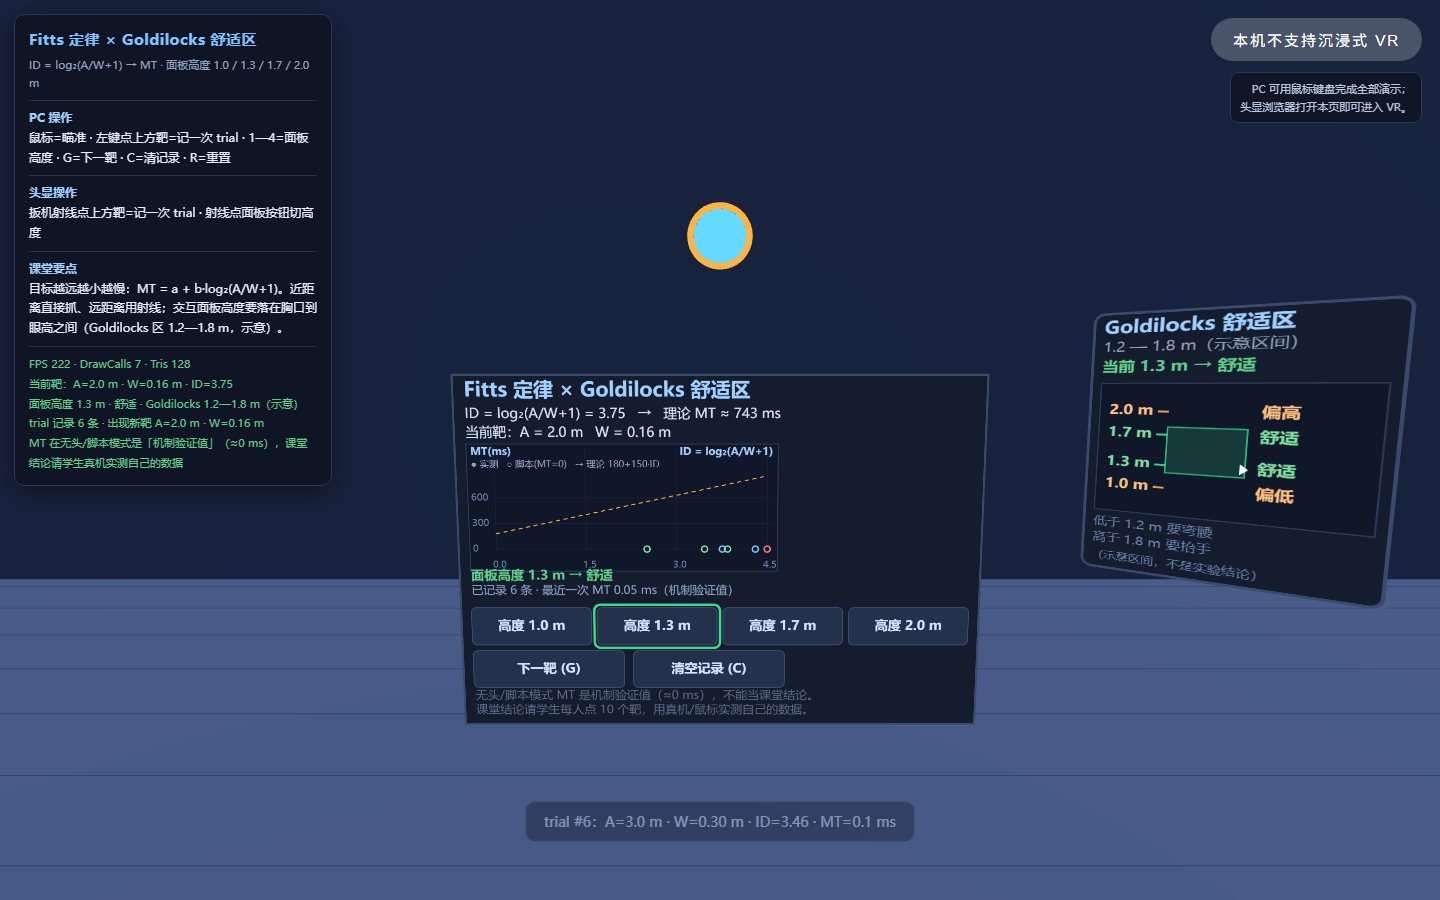
ID = log₂(A/W+1) 与 MT 画成散点;面板高度可切 1.0 / 1.3 / 1.7 / 2.0 m,判定“要弯腰 / 舒适 / 要抬手”。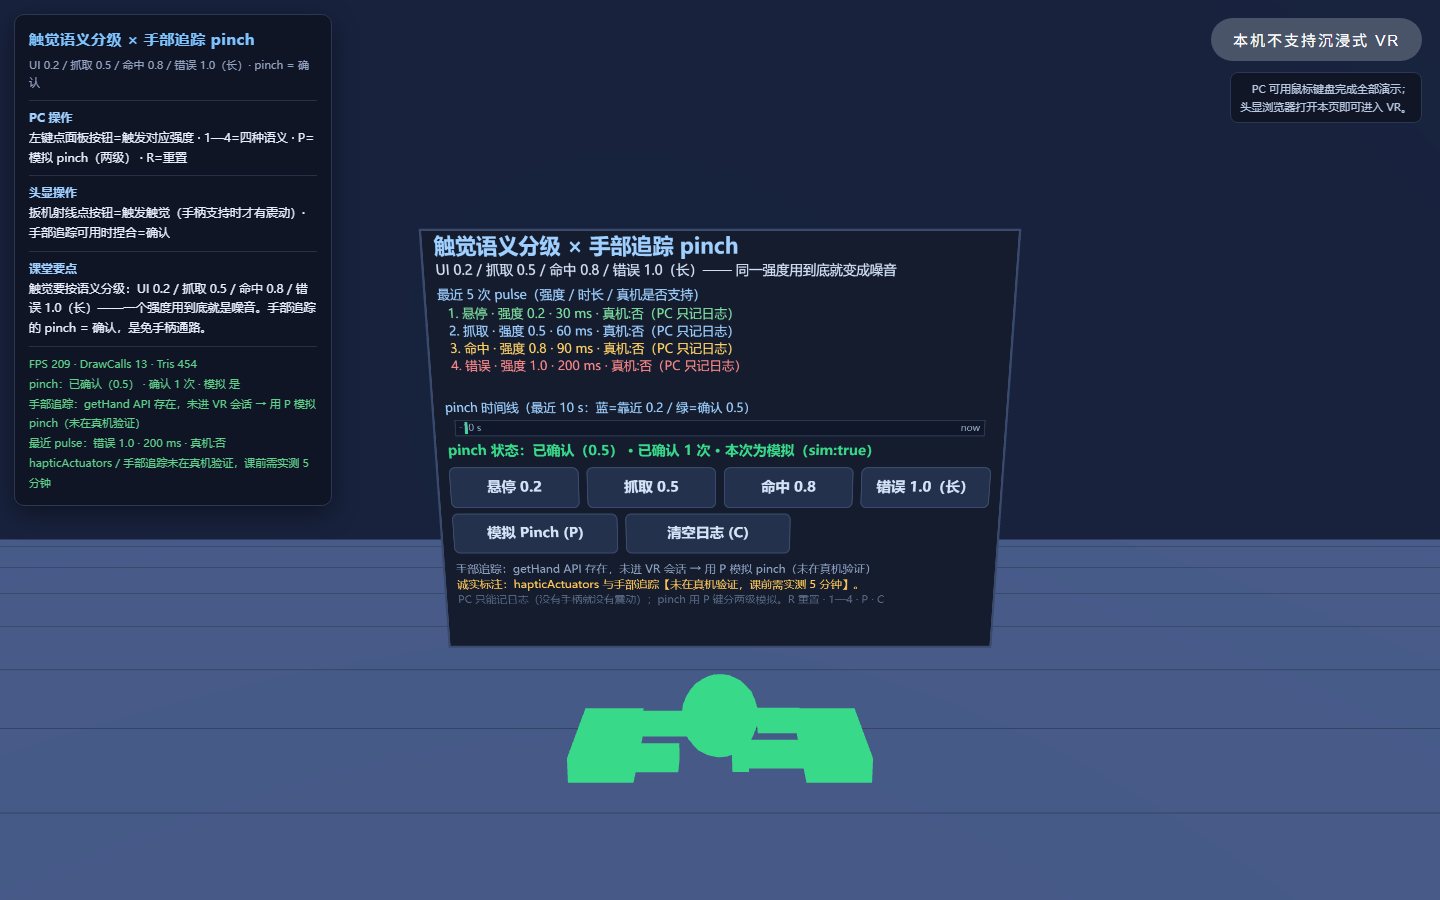
P 模拟,走通“靠近 → 捏合确认”的两级通路。每个零件都按同一套结构:页面里有什么 → 三步体验 → 看哪两个数 → 结论 → 常见坑 → 对应作业。 P2 里按“零件打卡表”走,每个零件 4—5 分钟;体验完把结论写进打卡表。找不到按钮就看页面左上角 HUD(每个演示都写了 PC / 头显操作)。
页面里有什么:一块 3D 面板 + 3 个靶球;HUD 显示“悬停 / 确认 / 误触”三个计数,以及“视 / 听 / 触”三个通道灯。
三步体验:① 面板切到单级模式,用射线扫过按钮(不按扳机)——看“误触”计数往上跳;② 切到两级,再扫过——只高亮,不触发;③ 在两级模式下按扳机确认——三个通道灯同时亮。
看哪两个数:误触次数(单级会涨、两级为 0);通道灯数量(悬停 2 个、确认 3 个)。
结论:悬停 ≠ 确认;一次有效交互至少给两个通道,强度要分档(悬停 0.2 / 确认 0.5)。
常见坑:进了 VR 声音不响——浏览器的自动播放策略,要在“进入 VR”那个用户手势里调 ctx.resume()。
对应:作业 H2(三通道按钮);M1“核心交互”第 1 项。
页面里有什么:一张桌子 + 一个长条物体 + 两侧距离标尺;一块“读数屏”显示本次抓取的世界位置跳变 Δ(毫米)。
三步体验:① 模式 attach → 点“抓取一次”——读数屏 Δ 应接近 0 mm,物体“一到手里就对”;② 模式切 add → 再抓一次——读数屏 Δ 会到上千毫米(截图实测 1492.6 mm),物体会“跳”一下;③ 把抓取距离档从 0.35 切 0.20 / 0.80,各抓一次——感受“太近够不着 / 太远像隔空取物”。
看哪两个数:Δ 值(attach≈0 / add≫0);抓取成功与否(距离档位决定)。
结论:add 换父级坐标系→跳;attach 保持世界变换→不跳。抓取对齐是给别人的手设计的,不是给你自己的手。
常见坑:改完代码没刷新,看到的是缓存;抓歪 30° 时“跳”最明显,别只用一个角度试。
对应:作业 H3(抓取距离校准表);第 9 次课谜题交互。
页面里有什么:投掷线 + 8 m 外带环数的靶盘 + 3 个球;右侧一块命中记录表(力度 / 平滑 / 重力 / 命中环数 / 落点距离)。
三步体验:① 力度 0.6 → 投一次 → 再 1.15 → 再 2.0,各看落点与命中;② 把平滑从 0.35 改 0.05,再投——体会“手一抖球就飞”;③ 把重力从 9.8 改 3(月球)/25(木星),各投一次看手感差异。
看哪两个数:命中环数;落点距离(m)。截图实测示例:力度 1.15 → 10 环 8.50 m;力度 0.6 → 未中 3.77 m。
结论:投掷 = 速度采样(EMA 平滑)+ 力度系数 + 重力;手感是调出来的,不是写出来的。
常见坑:平滑系数是“保留权重”——0.05 几乎不平滑(抖就飞),0.35 更稳但会滞后;进 VR 后用手柄速度而不是鼠标位移。
对应:作业 H3(力度-命中小表);第 10 次课性能数据习惯。
页面里有什么:3 m 高的落球架 + 接球盘 + 三档重力(地球 9.8 / 月球 3 / 木星 25)+ 弹性(0.45 / 0.9);HUD 实时显示 g、e、落地时间、首次弹起高度、弹跳次数、理论比值 √(9.8/g)。
三步体验:① 地球档按“落下(空格)”,记落地时间;② 切月球档再落一次——球像羽毛;③ 切木星档再落一次——球“砸”下来;最后把弹性调到 0.9 看“跳跳球”。
看哪两个数:落地时间 t(地球≈0.69 s、月球≈1.24 s、木星≈0.43 s);弹跳次数(e=0.45 vs 0.9)。
结论:改一个 S.gravity,落体、面板读数、音高同时变——状态只有一个来源;月球/地球落地时间比 ≈ 1.807 = √(9.8/3)。
常见坑:只看“球变慢了”不够,要读数字证明比值;面板与代码不一致,说明状态没集中。
对应:作业 H1/H3;第 8 次课状态机(一个 S)。
页面里有什么:前方 4—6 m 一排 5 个物体 + 接取区;面板可切简化版 / 三段版;HUD 显示阶段(待选 / 已选 / 飞行中 / 接住 / 掉落)、甩腕窗口、接住与错过次数、弧线中点偏移。
三步体验:① 简化版:指向物体 → 扳机 → 物体直接飞向手并自动吸附;② 三段版:悬停选中(高亮)→ 再按一次扳机确认 → 物体会沿弧线飞来;③ 在到达前 ±0.25 s 内快速“甩腕”(PC 按空格;VR 用手柄速度 >1.2 m/s)——接住 / 错过。
看哪两个数:甩腕窗口剩余时间(0.09 s → now);弧线中点偏移(截图 0.39 m,>0.15 才说明是弧线不是直线)。
结论:Alyx 的重力手套是选中 → 确认 → 飞行 / 甩腕接住三段;同样的“拉取”,多一个时机窗口就从“方便”变成“好玩”。
常见坑:窗口外甩腕也会“接住”=判定写错;简化版没有风险,所以学生做出来的往往“能用不好玩”。
对应:H1 记录;M1“核心交互”的候选(如果你的作品有“取物”)。
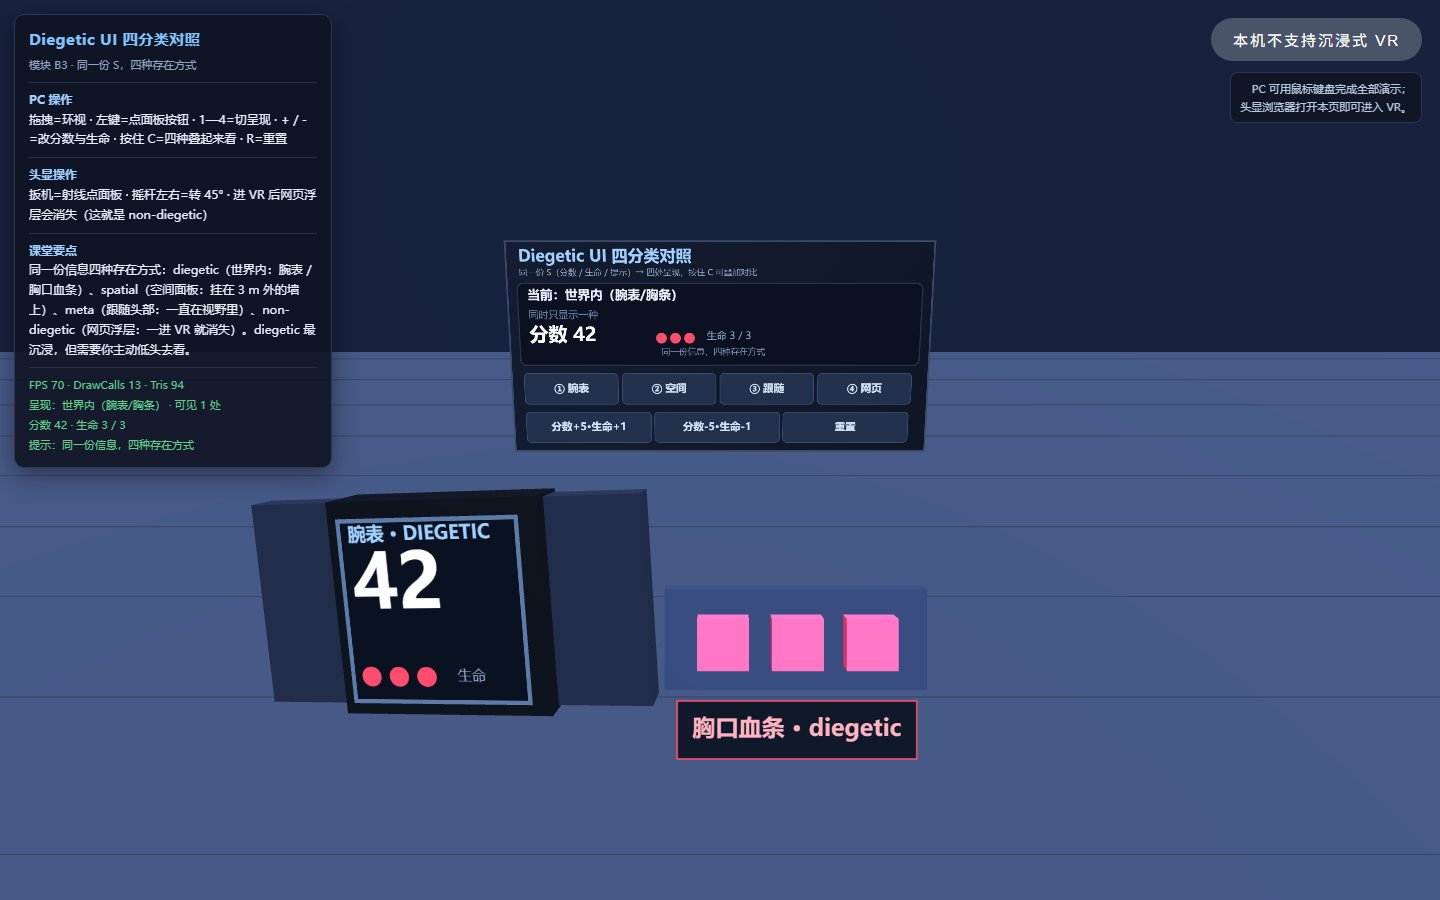
页面里有什么:同一组“分数 / 生命 / 提示”四种呈现:① 世界内腕表 + 胸口血条;② 空间面板(贴墙);③ 跟随头部;④ 网页浮层(DOM)。面板可一键切换。
三步体验:① 依次切四种模式,看同一组数字怎么跟着变;② 切到“网页浮层”再进 VR——浮层消失;③ 回到“世界内”,低头看腕表:分数、生命都在。
看哪两个数:分数 / 生命在四种模式下是否一致(同一个 S);浮层在 VR 里是否可见(答案:不可见)。
结论:沉浸模式下 DOM 不渲染;界面必须是 3D 物件。diegetic 最沉浸但要主动看,复杂数据配 spatial。
常见坑:把提示做成 DOM,PC 上好好的,戴上去“什么都没有”——第 6 次课“名字牌”踩过的同一个坑。
对应:H5 的 diegetic 改造;第 8 次课“状态 → UI 同步”。
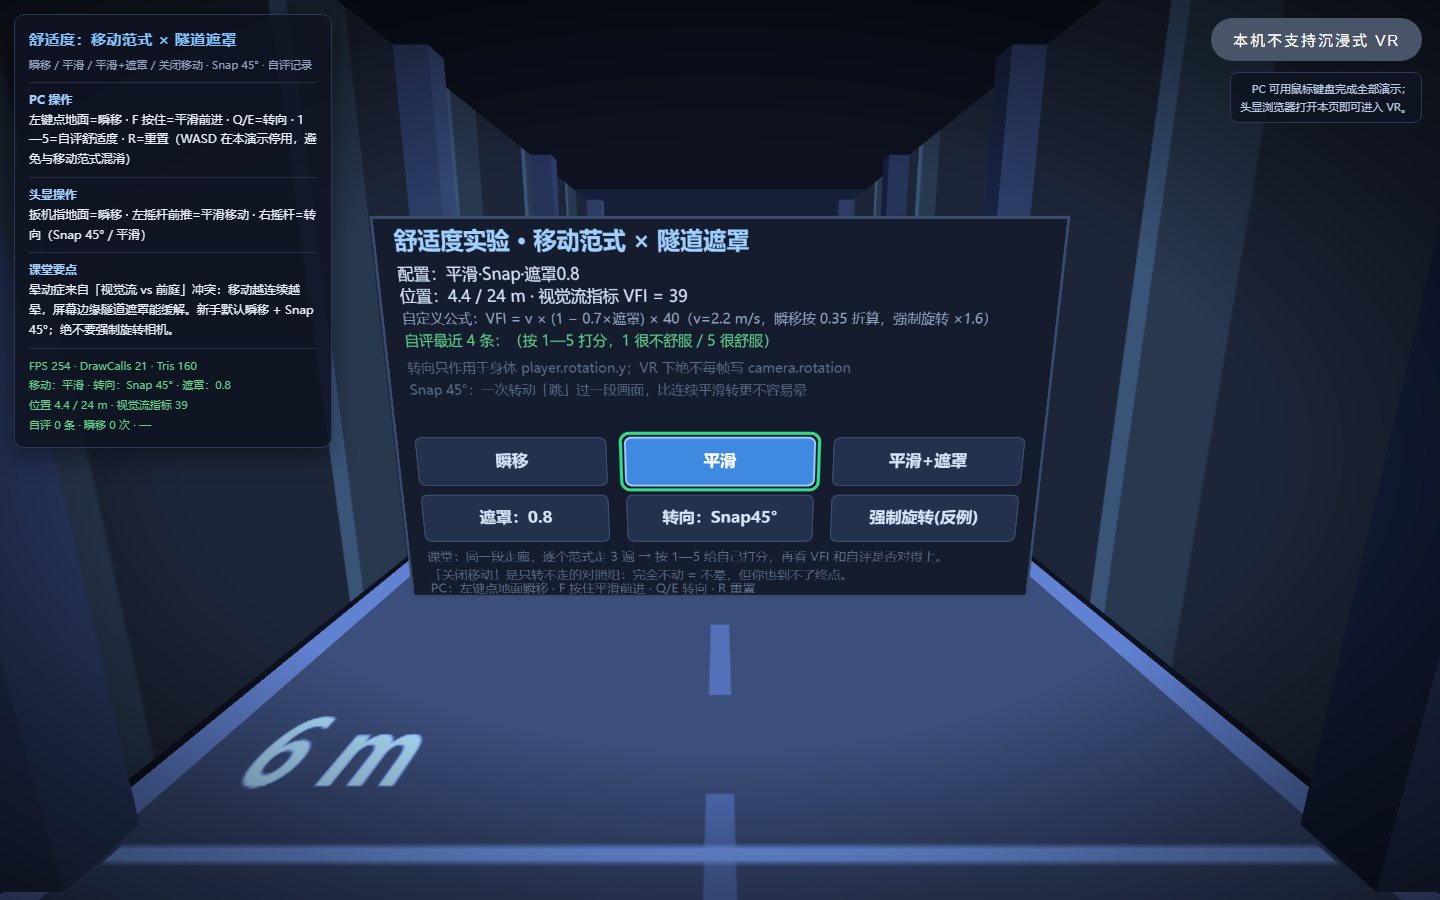
页面里有什么:一条 24 m 走廊 + 地面刻度;四种移动方式(瞬移 / 平滑 / 平滑+遮罩 / 关闭移动)+ Snap 45° + 遮罩强度 0/0.5/1 + 一个“强制转相机”的反例开关;HUD 显示视觉流指标 VFI 与自评记录。
三步体验:① 平滑移动走 20 秒,打 1—5 分;② 加遮罩到 0.8 再走 20 秒,再打分;③ 切瞬移走一段,再打分;顺手开一下“强制旋转相机”,看 HUD 红字警告。
看哪两个数:VFI(视觉流指标)与自评分数;遮罩 0 与 1 的周边暗角差异。
结论:晕来自“眼动身不动”的感觉冲突;少动、慢动、挡周边;新手默认瞬移 + Snap 45°,永远不强制转相机。
常见坑:把“平滑 + 平滑转向”当默认——新用户 10—15 分钟就可能不适;个体差异是脱敏,不是体质差。
对应:第 9 次课可访问性;H6 单手结论。
页面里有什么:目标按距离 / 大小依次出现并计时;面板画 ID = log₂(A/W+1) → MT 散点;高度档 1.0 / 1.3 / 1.7 / 2.0 m。
三步体验:① 打 6—8 个靶(不同距离与大小),看散点往右上走;② 把面板高度切 1.0 → 判定“偏低(要弯腰)”;③ 切 2.0 → “偏高(要抬手)”,1.3 / 1.7 才是“舒适”。
看哪两个数:ID(bit)与 MT(ms);高度判定(偏低 / 舒适 / 偏高)。
结论:目标越远越小越慢;近处用手、远处用线;交互面板放在胸口到眼高(约 1.2—1.8 m)。
常见坑:无头 / 模拟数据下的 MT 是“机制验证值”,课堂结论要用你自己的真机数据;只测一个距离看不出规律。
对应:H1 记录;你作品面板的摆放高度。
页面里有什么:四档语义按钮(悬停 0.2 / 抓取 0.5 / 命中 0.8 / 错误 1.0 长)+ pinch 时间线 + 虚拟手;HUD 记录最近 5 次 pulse(强度 / 时长 / 真机是否支持)。
三步体验:① 依次按四档,感受强度与时长差异(0.2/30ms、0.5/60ms、0.8/90ms、1.0/200ms);② 按 P 模拟 pinch:先“靠近”(0.2)再“捏合确认”(0.5);③ 看 HUD 是否标注“PC 只记日志 / 真机支持未验证”。
看哪两个数:四档强度值与时长;pinch 状态(idle → near → confirm)。
结论:触觉要按语义分级(UI / 抓取 / 命中 / 错误),不是“越强越好”;手部追踪的 pinch = 确认,是免手柄通路。
常见坑:PICO 固件版本差异,触觉与 pinch 未在真机验证;课上按 HUD 提示,无响应就用键盘模拟走通路。
对应:H1;第 9 次课“免手柄通路”。
| 零件 | 一句话结论(自己写) | 我体验了吗 | 我的作品能用吗 |
|---|---|---|---|
| lab01 悬停三通道 | □ 指定 □ 自选 | □ 能 □ 不能 □ 以后 | |
| lab02 抓取校准 | □ 指定 □ 自选 | □ 能 □ 不能 □ 以后 | |
| lab03 投掷 | □ 指定 □ 自选 | □ 能 □ 不能 □ 以后 | |
| lab04 重力实验室 | □ 指定 □ 自选 | □ 能 □ 不能 □ 以后 | |
| lab05 重力手套 | □ 指定 □ 自选 | □ 能 □ 不能 □ 以后 | |
| lab06 Diegetic UI | □ 指定 □ 自选 | □ 能 □ 不能 □ 以后 | |
| lab07 舒适度 | □ 指定 □ 自选 | □ 能 □ 不能 □ 以后 | |
| lab08 Fitts / 舒适区 | □ 指定 □ 自选 | □ 能 □ 不能 □ 以后 | |
| lab09 触觉 / pinch | □ 指定 □ 自选 | □ 能 □ 不能 □ 以后 |
打开方式:PC 上双击/本地服务器即可;头显里必须用 https 或 127.0.0.1(file:// 不是安全上下文,navigator.xr 是 undefined)。课堂上最省事的是——这些演示已经挂在课程站的 https 上,头显浏览器输网址就能开。
收束段花 7 分钟把三条现场走一遍,但课堂上只教走通的那一条
这节课是后半程第一次真机实操,后面五次课每次都要走通路。今天不把通路讲透,后面五次课每次都要花 20 分钟救火。 三条都演示、只教一条,是为了让学生知道“还有别的办法”,遇到问题时不会卡死在一条路上;同时避免教师在课堂上同时维护三条路径。
| # | 通路 | 我怎么操作 | 特点与麻烦 |
|---|---|---|---|
| ① | USB + adb reverse | 数据线连头显与笔记本,执行 adb reverse tcp:8080 tcp:8080 → 头显浏览器开 http://127.0.0.1:8080/ | 天然是安全上下文(127.0.0.1),校园网再怎么隔离也不怕、不占网络;但要开发者模式与 adb |
| ② | 局域网 http + 头显白名单 | 头显浏览器进 chrome://flags/#unsafely-treat-insecure-origin-as-secure,填入 http://电脑IP:端口 | 不用连线;但电脑 IP 一变就要重填,这是它最大的麻烦 |
| ③ | 站点 https | 直接打开 https 地址 | 最省事,也是以后收作业与互评的首选;需要有可发布的站点 |
navigator.xr 只在 https / localhost / 127.0.0.1 下暴露。
file:// 不是安全上下文 → navigator.xr 是 undefined → 页面上看不到“进入 VR”按钮。https / localhost / 白名单地址打开。| 三条退出路 | 操作 | 课上怎么记 |
|---|---|---|
| ① 注视按钮 | 注视「退出 VR」1.5 秒 | 打钩 + 记下用时 |
| ② 握把长按 | 长按手柄握把 2 秒 | 打钩 + 记下用时 |
| ③ 系统键 | 头显系统键 | 打钩 + 记下用时 |
不装新零件——先把第 5 次课(全景漫游器)和第 6 次课(多点漫游)的东西自己练回来,练到“能进、能退、能讲”
前两节课你们做的是全景 + 多点漫游:第 5 次课把全景图装进漫游器、加名字牌、加热点;第 6 次课把热点连成“节点 + 边”的图。 但到 10-14 结束时,全班真正能在头显里完整走一遍、还能退出来的作品并不多——多数人停在“PC 上能看”。 今天前两节不推进新内容,只做一件事:把已有作品练到“能当着别人面演示”。
| 时段 | 时长 | 环节 | 你要交的东西 |
|---|---|---|---|
| 0:00—0:05 | 5′ | 开场:两段式说明 + 任务卡/练习单发放 + 今天的达标线(不讲课) | — |
| 0:05—0:10 | 5′ | 教师投屏演示“合格线”:打开一份往届多点漫游作品,走一遍进 → 名字牌 → 2 个热点 → 退出 | 对照自己的作品找差距 |
| 0:10—0:45 | 35′ | A 段 · 复现第 5 次课:全景漫游器(全景图 / 名字牌 / 热点 / 退出路 / 通路) | 检查表 A(6 项打钩) |
| 0:45—0:55 | 10′ | 课间(顺手把 PICO 充上电、把投屏软件打开) | — |
| 0:55—1:30 | 35′ | B 段 · 复现第 6 次课:多点漫游(节点+边 / 第一眼 / 信息密度 / 性能读数 / 回退) | 检查表 B(6 项打钩)+ 同桌互测卡 |
这一段不要求做出新东西,只要求把第 5 次课的四件事全部跑通。参看课程站第 5 次课页面与你自己的作业备份。
| # | 检查项 | 怎么算过(当场能演示) |
|---|---|---|
| A1 | 全景图正确 | 等距柱状全景贴在球体内表面,上下极点不撕裂、接缝不显眼;鼠标拖拽能环视一周 |
| A2 | 名字牌是 3D 物件 | 名字在场景里(牌子/铭牌/立体文字都行),不是网页 div——戴进头显也能看见 |
| A3 | ≥2 个热点 | 注视/点击热点能跳转或切换场景;至少 1 个热点有反馈(高亮 / 音效 / 提示字) |
| A4 | 退出路 | 三条退出路至少试通一条(注视「退出 VR」1.5 s / 长按握把 2 s / 系统键),并记下用时 |
| A5 | 三条通路走通一条 | PC 上先跑通,再按站点 https / USB+adb / 局域网白名单里的一条打开;看不到“进入 VR”按钮 = 先查安全上下文 |
| A6 | 控制台无报错 | 打开 F12,主流程连走两遍,Console 没有红色报错 |
file:// 不是安全上下文,永远进不了 VR。第 6 次课的核心是一张图:节点是“房间 / 视角”,边是“热点 / 通道”。这一段把这张图补全、连通、并让它好用。
| # | 检查项 | 怎么算过(当场能演示) |
|---|---|---|
| B1 | 节点 + 边 | ≥4 个节点、≥5 条边;每条边都真的能走通(点热点能到,不是“画在图上有”) |
| B2 | 第一眼 | 刚进作品3 秒内知道“我在哪、能去哪”:首屏提示 ≤2 个,不要一上来四面都是热点 |
| B3 | 信息密度 | 每屏信息点 ≤3 个;超出的删掉或分层(先给“看什么”,再给“细节”) |
| B4 | 性能读数 | 面板上能读出 FPS 与 降级等级 L0/L1/L2,并抄进检查表(第 10 次课要用) |
| B5 | 回退不迷路 | 从任意节点能回到起点(返回热点 / 回首页按钮 / 传送回原点) |
| B6 | 同桌互测 | 同桌不听你讲解,60 秒内走完一条路并回到起点 → 打钩;做不到就记“卡在哪一步” |
放下鼠标,同桌互看:检查表 A 打了几个钩;没打钩的把“卡在哪一项”写清楚(环境 / 作品 / 设备)。
交换座位做互测卡(B6):不讲解、让对方自己走;同时把 FPS / 降级等级抄到黑板的“性能计数区”。
| 当堂交付 | 形式 | 交到哪 |
|---|---|---|
| 检查表 A + 检查表 B | 练习单/任务卡上打钩,写卡点与读数 | 下课时交(纸质或拍照) |
| 互测卡 | B6 一项 + 一句“同桌作品最需要改的一处” | 下课时交 |
| 可演示的作品 | 自己的 HTML(能进能退、能走完全流程) | PICO 演示环节直接用;课后作业 H1 也用它 |
先看老师用 PICO 演 5 个零件,再自己戴上去走作品 + 上台 60 秒演示——M1 的选题就从这里长出来
后两节的主语是学生 + PICO:本班每人一台,不再分批轮转。教师先用头显演示 5 个关键零件(投屏给全班),然后全班同时戴上—— 先走一次自己的作品,再按零件打卡表体验 4 个零件,最后挑 4 个人上台做 60 秒演示。 这不是“体验课”:上台那 60 秒就是 M1 第二栏“为什么必须 VR”的现场草稿。
| 时段 | 时长 | 环节 | 谁在动手 |
|---|---|---|---|
| 1:30—1:35 | 5′ | P0 发头显:每人一台、编号登记、眼罩/擦镜布、投屏测试 | 学生管理员 + 教师 |
| 1:35—1:50 | 15′ | P1 教师 PICO 演示:5 个零件(悬停三通道 / 抓取 attach / 投掷 / 3D UI / 舒适度),投屏给全班 | 教师 |
| 1:50—2:25 | 35′ | P2 全班同时上手:每人一台 PICO——自己的作品 8′ + 零件打卡 20′ + 记录 7′ | 学生 + 自己的 PICO |
| 2:25—2:45 | 20′ | P3 上台 60 秒演示:4 人 × 5′(演示 60″ + 互评 2′ + 切换 2′) | 学生(上台) |
| 2:45—3:00 | 15′ | P4 收束:达标线核对 + M1 讲解 + 作业 H1—H5 + 第 8 次课预告 | 教师 |
演示库有 9 个零件,P1 只演 5 个;其余 4 个在 P2 里每人自己打卡体验(作业 H1 再写复现记录)。每个零件只讲一句结论,讲完就切下一个。
| # | 演示 | 教师演什么 | 一句话结论 |
|---|---|---|---|
| 1 | lab01 射线·悬停 | 切“单级”模式,手一抖就触发;再切“两级”,悬停只高亮、按下才确认 | 悬停 ≠ 确认;一次交互至少给两个通道 |
| 2 | lab02 抓取校准 | 同一物体 attach 抓一次、add 抓一次,让全班看读数屏的跳变距离 | add 会跳、attach 不跳——物体一到手里位姿就要对 |
| 3 | lab03 投掷 | 力度 0.6 / 1.15 / 2.0 各投一次,让全班看命中记录表 | 手感 = 力度 × 平滑 × 重力,是三个可调的数字 |
| 4 | lab06 Diegetic UI | 切四种呈现;最后切到“网页浮层”再进 VR,让全班看它消失 | 沉浸模式里 DOM 看不见;信息要长在世界里 |
| 5 | lab07 舒适度 | 平滑移动 vs 瞬移各 20 秒;把隧道遮罩从 0 拉到 1 | 晕来自视觉流;新手默认瞬移 + Snap 45° |
本班 PICO 每人一台,不再分批轮转:1:50 全班同时戴上,35′ 内做三件事——先走自己的作品,再按“零件打卡表”体验 4 个零件,最后填记录。
头显浏览器打开站点地址 → 在作品墙按学号找到自己的作品 → 进 VR → 看名字牌 → 走 ≥2 个热点/节点 → 退出(记用时)。
每人至少体验 4 个零件=2 个指定 + 2 个自选;按本页「演、演示库」里的零件体验手册走三步、记两个数。
填观察卡 + 零件打卡表 + 把 60 秒脚本补完整;摘下后立刻写,不要空等。
| 组(按学号尾号) | 指定零件(必体验) | 自选 | 总共 |
|---|---|---|---|
| 第 1—2 组 | lab01 悬停三通道 · lab02 抓取校准 | 任选 2 个 | 4 个 |
| 第 3—4 组 | lab03 投掷 · lab06 Diegetic UI | 任选 2 个 | 4 个 |
| 第 5—6 组 | lab04 重力实验室 · lab05 重力手套 | 任选 2 个 | 4 个 |
| 第 7—8 组 | lab08 Fitts · lab09 触觉与手势 | 任选 2 个 | 4 个 |
| 观察卡(每人一张,30 秒填完) | 怎么填 |
|---|---|
| 我戴了多久 / 晕不晕(1—5) | 1 = 完全不晕,5 = 想摘;3 分以上下次课换瞬移/加遮罩 |
| 我卡在哪一步 | 进不去 / 名字看不见 / 热点点不到 / 退不出 / 其他 |
| 最想改的一处 | 一句话(这句会成为你 M1 或 H2 的素材) |
| FPS / 降级等级 | 面板上抄(没有面板就写“未读到”) |
| 观察员记录(每人给上台者打三个钩) | 判断标准 |
|---|---|
| ① 能进能退 | 进得去 VR、退得出来,没有卡住 |
| ② 有一句“必须 VR” | 第③句成立(换成视频就说不通),不是“沉浸感好” |
| ③ 说得清下一步 | 知道下一件要加什么零件,而不是“再完善一下” |
P1 与 P3 都由教师投屏:PICO 投屏助手 → 教师 PC → 教室投影。课前 5 分钟实测一次,P1 和 P3 用同一个投屏链路,不临时换。
| 场景 | 怎么做 | 注意 |
|---|---|---|
| P1 教师演示 | 头显投到教师 PC,PC 投教室;教师边操作边讲 | 头显投屏有 3—5 秒延迟:动作慢、边做边说 |
| P3 学生上台 | 提前把 4 台待上台头显编号;学生戴上后教师切到该头显投屏 | 切换 <10 秒;学生先站定再开始说 |
| 备份 | 头显系统录屏 60 秒 → USB 导出 → 直接播 | 投屏失败时才用,不占课堂时间修 |
| 步 | 做什么(教师) | 为什么 |
|---|---|---|
| 1 | 收齐 40 份作品(学号_姓名.html + 必需的 three.min.js / 图片目录) | 课堂上不现场拷 U 盘,40 人要 20 分钟 |
| 2 | 教师机逐个打开一遍:无报错、能进 VR | 把“打不开”消灭在课前 |
| 3 | 上传到站点 assets/vr-2026/student/works/(沿用作品墙结构) | 头显里输网址就能开,https 天然是安全上下文 |
| 4 | 生成“学号 → 网址”清单贴讲台(或投屏一页) | 学生按学号找自己的作品,不排队问 |
用录屏导出备份;教师修 3 分钟不成就切备份,不要让全班等。
先查安全上下文(file:// / 局域网 http 都不行),再查是否用了站点地址。
课前已逐个验过;课上遇到直接换备用作品或看同桌的,记录卡点课后补。
两段式之后,达标线跟着换:练回旧作品 + 在 PICO 上演示一次,而不是“装了几个新零件”
进得去、退得出来;退不出的作品 = 没完成。
打钩必须是当场演示过的;编一栏比做不出来更严重。
观察卡“卡在哪、晕不晕”如实写;晕不是扣分项,瞒报才是。
| # | 自查项 | 打钩 |
|---|---|---|
| 1 | 练习 A 六项全过,名字牌是 3D 的,退出路试通并记了用时 | □ |
| 2 | 练习 B 六项全过:≥4 节点、≥5 条边、回退不迷路 | □ |
| 3 | 同桌不听讲解 60 秒内走通我的作品(B6 打钩) | □ |
| 4 | 我的作品在 PICO 上打开过(或已排进第 8 次课补戴名单) | □ |
| 5 | 我能说出我的 FPS / 降级等级读数(或“未读到”) | □ |
| 6 | 观察卡填完(时长 / 晕感 1—5 / 卡点 / 最想改的一处) | □ |
| 7 | 我写了 60 秒脚本(哪怕没上台) | □ |
| 8 | 我知道 M1 六栏怎么填,今晚能交 | □ |
| 9 | 我知道作业 H1—H5 要交什么、10-27 23:59 截止 | □ |
| 10 | 我知道没装的零件(三通道 / 擂台)在课后 H2 / H5 里补 | □ |
| 优先级 | 保什么 | 砍什么 |
|---|---|---|
| 1(绝不砍) | 每人至少在 PICO 上打开一次自己的作品(进 + 退) | —— |
| 2(绝不砍) | 练习 B 的 B1(节点边)+ B6(同桌互测) | —— |
| 3 | P3 上台演示 3 人(15′) | 5 人版 → 3 人;互评改成“举手表决哪句必须 VR” |
| 4 | 练习 A 的 A4 退出路 + A5 通路 | A1/A2/A3 的细节打磨移到课后 |
| 5 | 教师 P1 演示 3 个零件(lab01/02/03) | lab06/lab07 改成课后看演示库 |
| 6 | M1 当堂讲清六栏 | 视频/图示区 → 全部改成课后自学 |
课上时间被两段式占满(练旧 + 演示),装新零件全部在课后:把 P1 看到的零件,装进你自己的作品
今天课上只做了两件事:把旧作品练到能演示、在 PICO 里看了一遍零件。要把零件变成你自己的,得课后动手。
作业分三层:必做 H1—H5(约 2—2.5 小时)、选做 H6—H7(约 40 分钟)、挑战 H8(约 1 小时)。
必做项全交 = 课堂作业分的基本盘;选做与挑战 = 加分,加分上限 +5。
当堂交付(H0,不算课后作业):练习 A/B 两张检查表、观察卡、互测卡、60 秒脚本——下课交。
| 编号 | 层次 | 作业 | 预计 | 交付物 | 喂给哪个里程碑 |
|---|---|---|---|---|---|
| H0 | 当堂 | 两张练习检查表 + 观察卡 + 互测卡 + 60 秒脚本 | 课上 | 纸质 / 拍照 | M1 现场素材 |
| H1 | 必做 | 演示复现记录:任选 3 个演示跑通并填表 | 20′ | 三行记录表 | M1“技术点”素材 |
| H2 | 必做 | 把“三通道按钮”装进你自己的作品 | 30′ | 改后的 HTML + 录屏 + 代码位置说明 | M1 核心交互第 1 项 |
| H3 | 必做 | 参数校准小报告(抓取 / 力度 / 平滑三组数据) | 30′ | 三行数据表 + 选定参数 + 一句结论 | 第 10 次课性能思维的起点 |
| H4 | 必做 | M1 选题一页纸(六栏) | 30′ | 一页纸 PDF / 图片 | M1(当晚交,见下一节) |
| H5 | 必做·二选一 | ① 把 demo01 擂台玩法移植进自己作品;② 做一个 diegetic 化改造 | 40′ | 可玩的 HTML + 30 秒录屏 | M1“核心交互”的最佳原型 |
| H6 | 选做 | 可访问性:单手通关 + 注视停留点自己的面板 | 20′ | 一句结论 + 缺哪一步的原因 | M1“降级方案”素材 |
| H7 | 选做 | 视频对照笔记:看 2 个资源,各写 100 字“哪个零件课上做过” | 20′ | 两段短笔记 | 第 8 次课状态机讨论 |
| H8 | 挑战 | 新增一个零件:双手协同 / pinch / 触觉语义扩展(三选一) | 60′ | 20 行说明 + 可演示 HTML | M1 加分项;第 9 次课(M2/M3)的输入基础 |
pulse(0.2, 30)(触);确认时换档到 pulse(0.5, 60) + 另一种音。AudioContext 合成;进入 VR 的用户手势里 ctx.resume()。
| 想改什么 | 打开哪个演示 | 找哪里 |
|---|---|---|
| 三通道反馈 | lab01-ray-hover.html | DEMO.onPick() 里的 beep() / pulse() |
| 抓取距离 / attach-add | lab02-grab-attach.html | S.maxDist、parent.attach(obj) 那一行 |
| 投掷力度 / 平滑 / 重力 | lab03-throw-physics.html | S.power、S.smooth、S.gravity |
| 重力三档 / 弹性 | lab04-gravity-lab.html | S.gravity、S.restitution |
| 拉取弧线 / 接住窗口 | lab05-force-pull.html | CATCH_WINDOW、贝塞尔控制点 |
| 四种 UI 放法 | lab06-diegetic-ui.html | setMode() 四个分支 |
| 移动方式 / 遮罩 | lab07-comfort-locomotion.html | S.move、S.vignette |
| 目标距离 / 面板高度 | lab08-fitts-goldilocks.html | trial(A,W)、S.panelHeight |
| 触觉强度 / pinch | lab09-haptics-hand.html | HAP 强度表、onPinch() |
| 计分 / 计时 / 状态机 | demo01-basketball.html | S.phase、shoot()、tick() |
| 项 | 要求 |
|---|---|
| 文件命名 | 2308120XX_姓名_H2.html;录屏 2308120XX_姓名_H2_录屏.mp4(≤30 MB、≤20 秒) |
| 打包 | 2308120XX_姓名_第7次课作业.zip,内含 H1 记录表 + H2—H5 文件 + H6/H8(做了才放) |
| 提交渠道 | 微信发给教师(文件与压缩包按上面的命名规则;M1 当晚发,其余 10-27 23:59 前发) |
| 截止 | 2026-10-27(周二)23:59;M1 单独提前到 10-21 当晚 23:59 |
| 迟交 | 24 小时内按 80% 计;超过 24 小时不收。M1 不适用迟交条款(它是后面五项的前置条件) |
| 诚实条款 | 截图/录屏必须自己跑出来的;引用他人代码注明出处;伪造记录按 0 分,且计入过程性评价 |
| 维度 | A 档(5 分) | B 档(3—4 分) | C 档(1—2 分) |
|---|---|---|---|
| 完成度 | 要求项全做到,且能当场复现 | 主体做到,缺一项 | 只交了截图/文字,跑不起来 |
| 反馈质量 | 三通道齐全、强度有语义(悬停/确认/命中不同档) | 两通道,或三通道但强度不分档 | 只有视觉变化 |
| 可复现 | PC 和 VR 两端都能完成主流程,控制台无报错 | 只有一端能完成 | 两端都不稳 |
| 记录诚实与依据 | 数据真实可复现,写清“改了哪个变量、为什么” | 有记录但缺依据 | 记录与实物不一致 / 编造 |
| # | 自查项 | 打钩 |
|---|---|---|
| 1 | H1 三行记录表填完,每行写清操作 → 反馈 → 零件 | □ |
| 2 | H2 的三通道按钮在进入 VR 后也能响(录屏里有证据) | □ |
| 3 | H3 三组数据有对照、有选定值、有一句结论 | □ |
| 4 | H4(M1)六栏没有空格子,已交 | □ |
| 5 | H5 的计分板在 3D 里,重置能真复位 | □ |
| 6 | 我的作品 PC 端能走完主流程(不用头显也能演示) | □ |
| 7 | 控制台没有红色报错;主流程连走两遍不报错 | □ |
| 8 | 文件命名、压缩包命名符合规范 | □ |
| 9 | 引用了别人的代码/素材,已注明出处 | □ |
| 10 | 我知道下次课(10-28)要带什么:M1 + 本作业 + 可玩的作品 | □ |
两个可直接打开的标准答案:投篮擂台(作品示范)与作业样板(交付示范)
“把零件攒成一个作品”这句话太抽象。所以给两个可以直接玩、也可以直接拆的示范: 一个告诉你“完整的小玩法”是什么样,一个告诉你“合格的作业交付”是什么样。 先玩、再拆、再改——不要从零开始想。
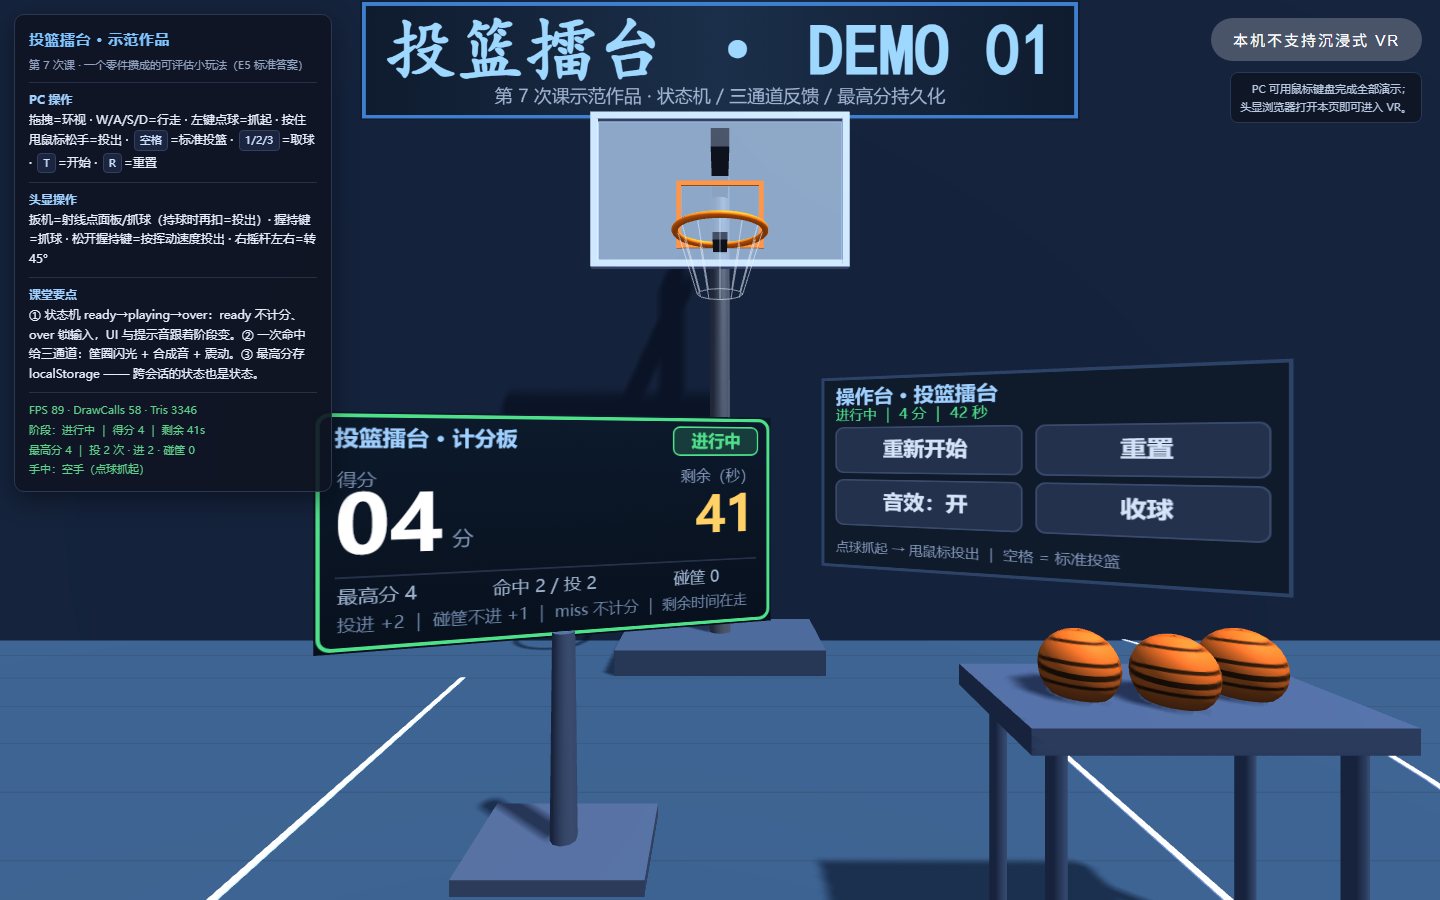
demo01)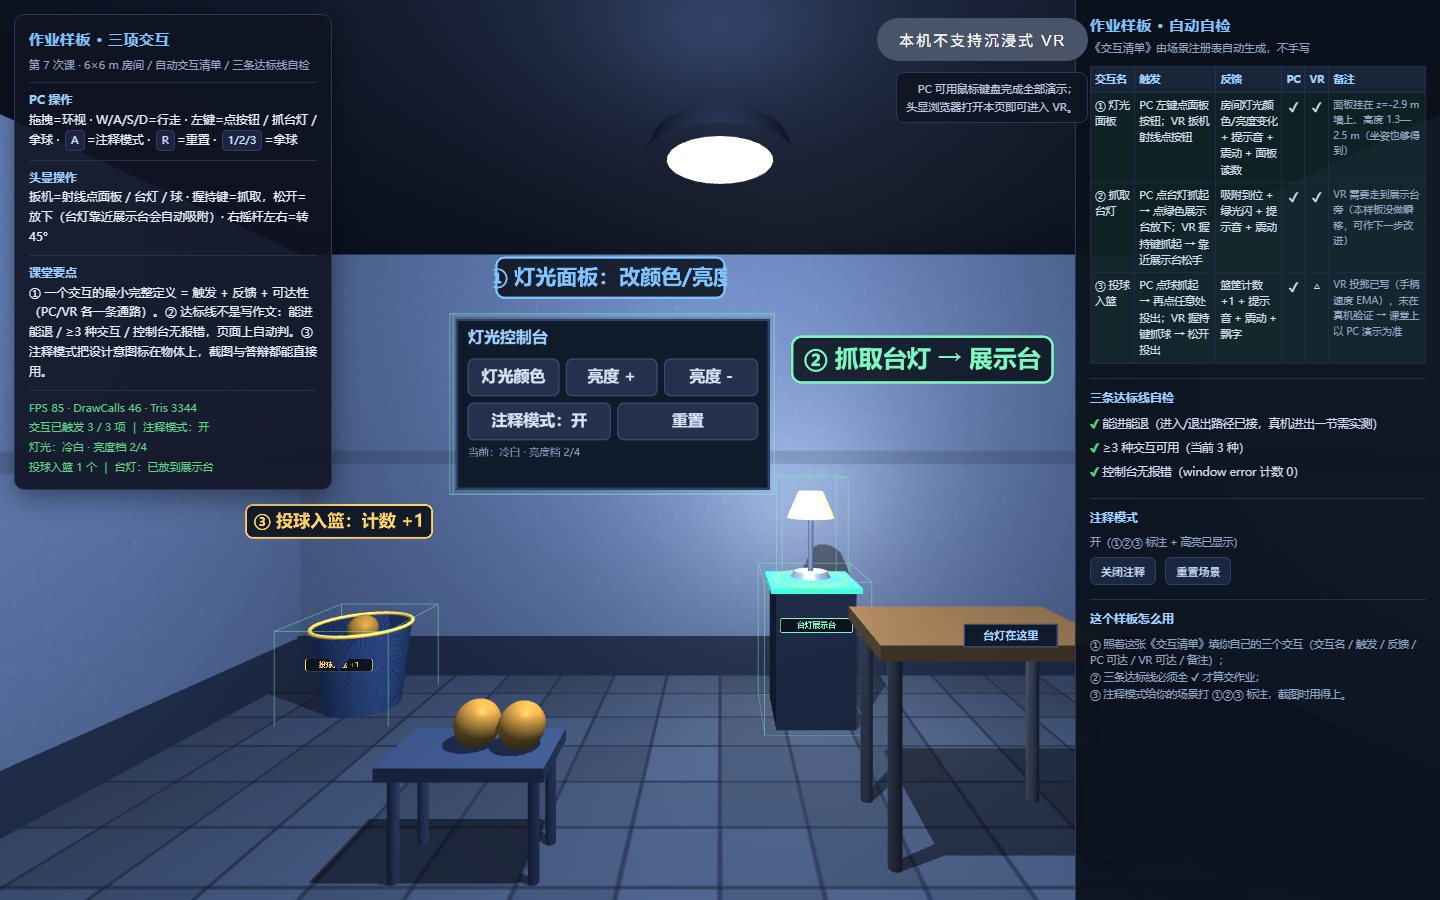
demo02)A 看 ①②③ 注释。示范作品(demo01)的统一要求只有三条,但每条都在回答一个设计问题——为什么这个玩法能被“评分”而不是“只能看”:
| 要求 | 示范里怎么做的 | 它解决了什么问题 |
|---|---|---|
| ① 目标 + 计分显示在 3D 里 | 计分板是场景里的一块 CanvasTexture 面板,分数/时间/最高分三行 | 玩家不用退出沉浸就知道自己做得怎么样;这也是第 8 次课“状态→UI 同步”的伏笔 |
| ② 命中给两通道以上反馈 | 筐闪(视)+ 上扬音效(听)+ pulse(0.8, 90)(触) | “差一点”和“进了”必须一眼一听就能区分,否则玩家学不会调整力度 |
| ③ 有重置按钮 | 面板上的“重置”把球、分数、计时、阶段一起复位 | 球一定会飞出场地。没有重置,演示 30 秒就卡死——这是擂台类玩法排行第一的翻车点 |
| + 阶段状态机 | ready → playing → over,UI 与提示音随阶段变,over 锁输入 | “开始前不计分、结束后不能刷分”——这是第 8 次课状态机的最小原型,今天先用起来 |
侧栏表格逐项列:交互名 / 触发 / 反馈 / PC 可达 / VR 可达 / 备注。学生在页面里就能看到自己“编没编”。
能进能退 ✔ · ≥3 种交互可用 ✔ · 控制台无报错 ✔(用 window.onerror 实时计数,报错就变红)。
按 A 在场景里打出 ①②③ 标注并高亮对应物体——拍录像时观众一眼能看懂你改了什么。
样板不是让你照抄代码,而是让你照抄“交付结构”:一个能跑的文件 + 一张清单 + 三条自检。第 9 次课验收、第 12 次课路演,用的都是同一套结构。
| 栏位 | A 档写法(能拿满分) | B 档写法(换段视频也能说通) |
|---|---|---|
| 主题 | “故宫角楼·脊兽辨认训练:走近看清每只脊兽的朝向与数目” | “一个 VR 故宫漫游体验” |
| 为什么必须 VR | “脊兽在高处屋檐上,必须仰头绕看 + 走近才能看清排列;平面照片看不出前后遮挡与相对高度” | “沉浸感更好、更真实、更有代入感” |
| 核心交互 | “① 射线点脊兽 → 高亮并显示名称;② 传送靠近屋檐 → 视角变化;③ 抓取放大镜 → 看清纹样” | “点击查看信息,可以漫游” |
| 技术点 | 射线 + 传送 + 3D 面板 + 距离判定 + 状态计数 | “VR、3D、交互” |
| 降级方案 | “做不完就砍放大镜,保留‘点选 + 名称’;再不够就把近景改成固定机位 3 个” | “尽量做完” |
六栏一页纸,一栏都不能空;没有选题就没有后面五项里程碑
“为什么把 M1 放在第 7 次课而不是更早”——因为学生此刻才第一次在 PICO 里看到“可交互的零件库”,此时定选题,才不会写出自己做不到的方案。
| # | 栏位 | 怎么算写好了 |
|---|---|---|
| ① | 主题 | 一句话,不要写“VR 体验”这种空话 |
| ② | 为什么这件事必须用 VR | ★ 必须写出一处只有 6DoF / 立体视觉才能成立的体验;可选四类:绕看 · 钻入 · 尺度感 · 双手协同。★ 如果这句话换成一段视频也能说通,就不算数 |
| ③ | 目标用户 | 谁、在什么情况下用 |
| ④ | 核心交互 | ≥3 项,写清“触发 → 发生什么 → 看到什么反馈” |
| ⑤ | 技术点 | 要用到哪些:抓取 / 传送 / 3D UI / 状态机 / 音频 … |
| ⑥ | 跑不动时的降级方案 | ★ 必须写:砍什么、留什么 |
| 档 | 判据 |
|---|---|
| A | 六栏齐全;“为什么必须 VR”写出了一处非 6DoF / 立体视觉不可的体验;降级方案具体到“砍哪个功能、留什么” |
| B | 六栏齐全;“为什么必须 VR”写的是“沉浸感好”“更真实”这类换到视频也能说通的话 |
| C | 缺栏,或选题明显超出 8 周能做完的范围(如多人在线、手势识别训练) |
优先在你自己前几次课做的全景 / 3D 作品上长出一个可交互段落——这是风险最低的路径,也是“复用而非重做”。
高精度手语 / 手势识别 · 多人在线 VR · 云 VR / 串流优化 · 真实医学影像管线 · 依赖眼动或面部追踪 · 纯全景漫游(没有交互)。
【待补充:…】,不要编造。
这条从今天起适用于所有交付物,第 12 次课验收会看这一项。10 条外部视频/图文(已逐条核验标题与内容相关) + 6 个官方文档入口 + 4 张本课图示
课堂不联网:下列外链用于课后自学与H7 视频笔记;课上要放的话请课前缓存或下载。 链接全部指向公开页面(B 站 / three.js 官方 / W3C / MDN),不是我能保证永久有效的资源,打不开就按标题搜同款。
| 知识点 | 资源 | 对应本课 | 怎么看 |
|---|---|---|---|
| WebXR 是什么 | 《WebXR 教学 01 基础介绍》B 站 · 系列教程第 1 集 | 开场 / 三条通路 | 课前预习:建立“浏览器即平台”的概念 |
| 空间应用交互与设计(UI & UX) | 《PICO OS 6 开发者系列 02:空间应用交互与设计详解》B 站 · 官方开发者系列 | 模块 A1/A4 · lab01 / lab06 | 对照我们的“三通道反馈”与四类 UI,看工业界怎么表述 |
| Fitts 定律 | 《交互心理学·交互七大定律之一:菲茨定律》B 站 | 模块 A3 · lab08 | 看完再玩 lab08,把“为什么远距离用射线”自己推一遍 |
| 晕动症 / 动态视场角 | 《VR 动态视场角——解决晕动症的终极方案?》B 站 · 作者自述亲历晕动症 | 模块 C1 · lab07 | 重点看“减少视场角”的思路,和 lab07 的隧道遮罩对照 |
| 移动方式的设计取舍 | 《半条命 Alyx 幕后团队深度谈论玩家的移动方式(中字)》B 站 · 官方访谈中字 | 模块 C1/C2 · lab07 | 听他们为什么同时保留瞬移与平滑;这是“给选项”的经典案例 |
| Alyx 的交互细节 | 同上(访谈) + 图文《VR 眩晕的原因与解决方法》 | 模块 B1 · lab05 | 先看访谈里“重力手套”段落,再回 lab05 对比三段式 |
| 触觉反馈 | 《VR 开发核心基础 39:震动反馈——应用于任何 Interactor》B 站 · 引擎向实操 | 模块 D1 · lab09 | 看参数怎么调;我们讲的是“强度分级语义”,不是引擎差异 |
| 控制器输入 | 《VR 开发核心基础 07:控制接收——捕捉控制器输入》B 站 | 输入基础 · lab01 / lab02 | 对照案例 01 的 selectstart / squeezestart 事件 |
| 手部追踪 | 《[教程] Quest 开发:多模态同时使用手追和手柄》B 站 | 模块 D2 · lab09 | 看“手追 + 手柄”并存时的切换逻辑;我们只做 pinch 确认 |
| “少而准”的交互 | 图文《节奏光剑测评:最好的 VR 音游》 | 模块 B2 · 防 M1 贪多 | 只看它怎么用“挥砍 + 节拍”两件事撑起整个游戏 |
| 入口 | 是什么 | 什么时候用 |
|---|---|---|
| three.js 官方 WebXR 示例总览 | webxr_vr_* 系列:sandbox / dragging / teleport / handinput / rollercoaster … | 想抄哪个零件就搜哪个文件名(模块 D3 的“抄作业地图”) |
| webxr_vr_sandbox | 射线 + UI + 传送 + 抓取的综合沙盒 | 我们 lab01—lab04 的“官方同款” |
| Immersive Web 官方示例集 | W3C Immersive Web 工作组维护的 WebXR 样例(含手部追踪、命中测试) | 查“这个 API 官方怎么用” |
| MDN · WebXR Device API | 最可靠的中文/英文 API 文档 | 查 requestSession、referenceSpace、inputSources |
| W3C · WebXR Gamepads Module | 手柄按钮、轴、hapticActuators.pulse() 的规范口径 | 写触觉前对照一遍,别只信博客 |
| B 站检索:VR 抓取 投掷 | 没有单一权威教程时的检索入口 | 按标题挑播放量高、有工程细节的看 |
凡不确定的事实一律保留标注,不编造、也不为了页面好看删掉
| 资料 | 是什么 | 在哪 |
|---|---|---|
| 演示中心(九宫格) | 9 个零件演示的索引页,按 P1 演示顺序排;PICO 演示和作业 H1 从这里点开最快 | 打开演示中心 |
| 示范案例 · 投篮擂台 | H5 的标准答案:计分板 + 三通道反馈 + 重置 + 三阶段状态机 | 打开示范作品 |
| 示范案例 · 作业样板 | 3 项交互 + 自动《交互清单》+ 三条达标线自检 + 注释模式 | 打开作业样板 |
| 案例 01 · VR 交互沙盒 | 9 项交互范式的“大沙盒”;单文件 + three.min.js 必须同目录 | 打开案例 01 |
| 期末大作业任务书 | 个人 WebXR 作品、占 40%、十条硬门槛、评分量规、六个里程碑 | 打开任务书 |
| 大作业论文模板(docx) | 封面 + 字号字体/段落格式要求 + 五节报告结构(实验目的 / 内容 / 过程 / 结果分析 / 心得);12-02 前按它交文档 | 下载模板(384 KB) |
| 课堂作业墙 | 上一次课全班已交作品的对照清单 | assets/vr-2026/student/works/ |
| 6 个演示案例总览 | 6 个演示案例的索引页 | 打开演示案例索引 |
| 指标 | README 值 | 审计值 | 怎么用 |
|---|---|---|---|
| Draw calls | 49 | 50 | 两套数字略有差异,一律说“README 报 49、审计报 50,基本一致”,不取整、不合并 |
| 三角面 | 2.3k | 2348 tris | 同上 |
| 项 | 现状 |
|---|---|
| 头显与数量 | 已定:PICO 每人一台(40 台),P2 全班同时上手;现场按机器发放,不需要登记型号 |
| 上课场地 | 【待确认:本次课是否固定在一个教室,还是沿用“前两节理论 + 后两节上机”的换场安排】 |
| 课堂选定走通的通路 | 【待确认:由教师课前实测后当堂宣布】——三条都演示,只教走通的那一条 |
| 期末大作业任务书页面 | 已发布(vr-2026-final-project.html);任务书内容与课次里程碑口径一致 |
| 手柄握持键与触觉 | 案例 README 与演示库都未在真机验证握持键 / 触觉 / 手部追踪;课前需实测 5 分钟,无响应则改用扳机抓取并告知全班 |
| PICO 数量 | 已定:每人一台(40 台),P2 全班同时上手,不需要轮转;型号不用登记,现场按机器发 |
| 投屏方式 | 教师负责投屏(PICO 投屏助手 → PC → 教室);课前 5 分钟实测一次,备份用头显录屏导出 |
| 学生作品是否统一上线 | 【待确认:是否收齐 40 份作品并部署到 assets/vr-2026/student/works/】——这是 P2 能不能"输网址就打开"的前提 |
| 两段式时间表用哪一版 | 【待确认:标准版 180′(前两节 90 + 后两节 90,含课间 10′)还是加强版 200′】——标准版可直接用;加强版把 P2 加 10′、P3 扩成 5 人,需提前申请 20′ |
| 示范作品用哪个玩法 | 【待确认:课前实测投篮筐碰撞判定是否稳】——建议投篮;不稳则换 demo02 的“投球入篮”(碰撞判定最简单) |
| 作业提交渠道 | 已定:微信发给教师(按提交规范的命名打包;M1 当晚发) |
| 校史 / 文物 / 机构等真实信息 | M1 与后续交付物中一律标 【待补充:…】,不得编造 |
squeeze(握持键)与触觉实测 5 分钟:握持键无响应 → 记下并准备改用扳机抓取的口径;Shift+G 能点面板;确认“场景实体仍需手柄”这条边界要怎么说;Shift+H 单手模式试一次:确认“仅左手”下所有交互仍可完成(这是本课要落的核心结论);Shift+P 坐姿切换试一次:确认自有 UI 随之下沉 0.45 m、下倾 0.18 rad;R 能重置(浏览器控制台跑一次 LAB.api.selfTest() 更快);你的界面必须是 3D 物件(名字也一样)。
不是 16.7 ms。面板上要认出 FPS 与降级等级 L0 / L1 / L2。
场景实体(球、方块)仍然需要手柄——这条边界就是第 9 次课要讨论的问题。
file:// 不是安全上下文,看不到“进入 VR”按钮——那通常不是你的代码坏了。
一次有效交互 = 视 / 听 / 触至少两个通道;悬停与确认强度要分档(0.2 / 0.5 / 0.8)。
S改一处,画面 / 手感 / 面板读数同时变——这是第 8 次课状态机的起点。
旧作品进不去、退不出,装十个零件也没用。今天的达标是"能演示",不是"功能多"。
从“能做的事”到“能装成系统、能进资产”:交互进阶 + 开源 3D 模型管线(先做后讲)
| 上次课(10-14) | 本次课(10-21) | 下次课(10-28) | |
|---|---|---|---|
| 一句话 | 从“一个房间”到“一条路” | 从“一条路”到“能演示的作品” | 从“零件”到“系统”,从“网上的模型”到“能用的资产” |
| 核心对象 | 一张图(节点 + 边) | 一套零件(射线 / 抓取 / 投掷 / 3D UI / 移动 / 悬停 / 触觉 / 拉取 / 转向) | 一台状态机(idle → hover → grab → snap)+ 一条资产管线(下载 → 转换 → 导入 → 操作 → 场景 JSON + 许可卡) |
| 学生产出 | 多点漫游作品 + 验收记录 | 两张练习检查表 + 观察卡 + PICO 上一次完整演示 + M1 选题一页纸 + H1—H5 作业 | 课堂作业 3(一页版):A 交互验证(01 五项操作与状态机记录)+ B 模型管线(03 转换 → 02 导入操作 → 场景 JSON + 许可卡)(M2 并入第 9 次课,待教师确认) |
select vs squeeze / 双手变换 / 吸附 / poke / 状态机,再讲“转换 ≠ 优化”与许可陷阱(DamagedHelmet 是 CC-BY-NC,不能进作品);没戴头显的同学填观察卡;