虚拟现实技术 · 演示中心 · 18 + 7 + 11 = 36

三套演示,一个入口

这里汇总三门课的演示资源;课上跟着老师点,课后自己重跑。三组按课次排:第 2 次课的立体显示(18)、第 3—4 次课的硬件与软件(7)、第 7 次课的交互零件(11)——每张卡片都直接打开一个具体页面,不是目录。

中华女子学院3 组 · 36 个可运行演示标题与说明抄自 3 个原始索引全部离线可用
导

总览:三套演示都在这一页

18 + 7 + 11 = 36 个页面;这一页只负责“找得到”,内容还在各演示自己的页面里

演示原来分散在三个目录:assets/vr-2026/demos/、assets/vr-2026/demos-xr/、assets/vr-2026/lab/,每套各有自己的 index.html。这一页把它们并排放好,按课次顺序排;卡片上的标题、技术关键词与说明文字,逐条抄自对应目录的 index.html,没有改写、没有新增演示。

组(目录)对应课次数量由什么组成原文索引
立体显示技术
demos/
第 2 次课
2026-09-09第 2 章 关键技术
18 深度线索 · 双目视差 · 分色 / 分时 / 偏振 · 视差屏障 / 柱状透镜 · 体三维 / 全息 / 光场 · HMD 模拟 · VAC / PPD / HRTF demos/index.html
硬件 + 软件
demos-xr/
第 3—4 次课共用
2026-09-16 / 09-23
7 PPD 与设备参数 · 定位方式 · 6DoF · 手部追踪 · MR 透视 · WebXR 能力检测 · 软件生态与管线决策 demos-xr/index.html
交互零件
lab/
第 7 次课
2026-10-21交互零件库
11
9 零件
+ 2 示范
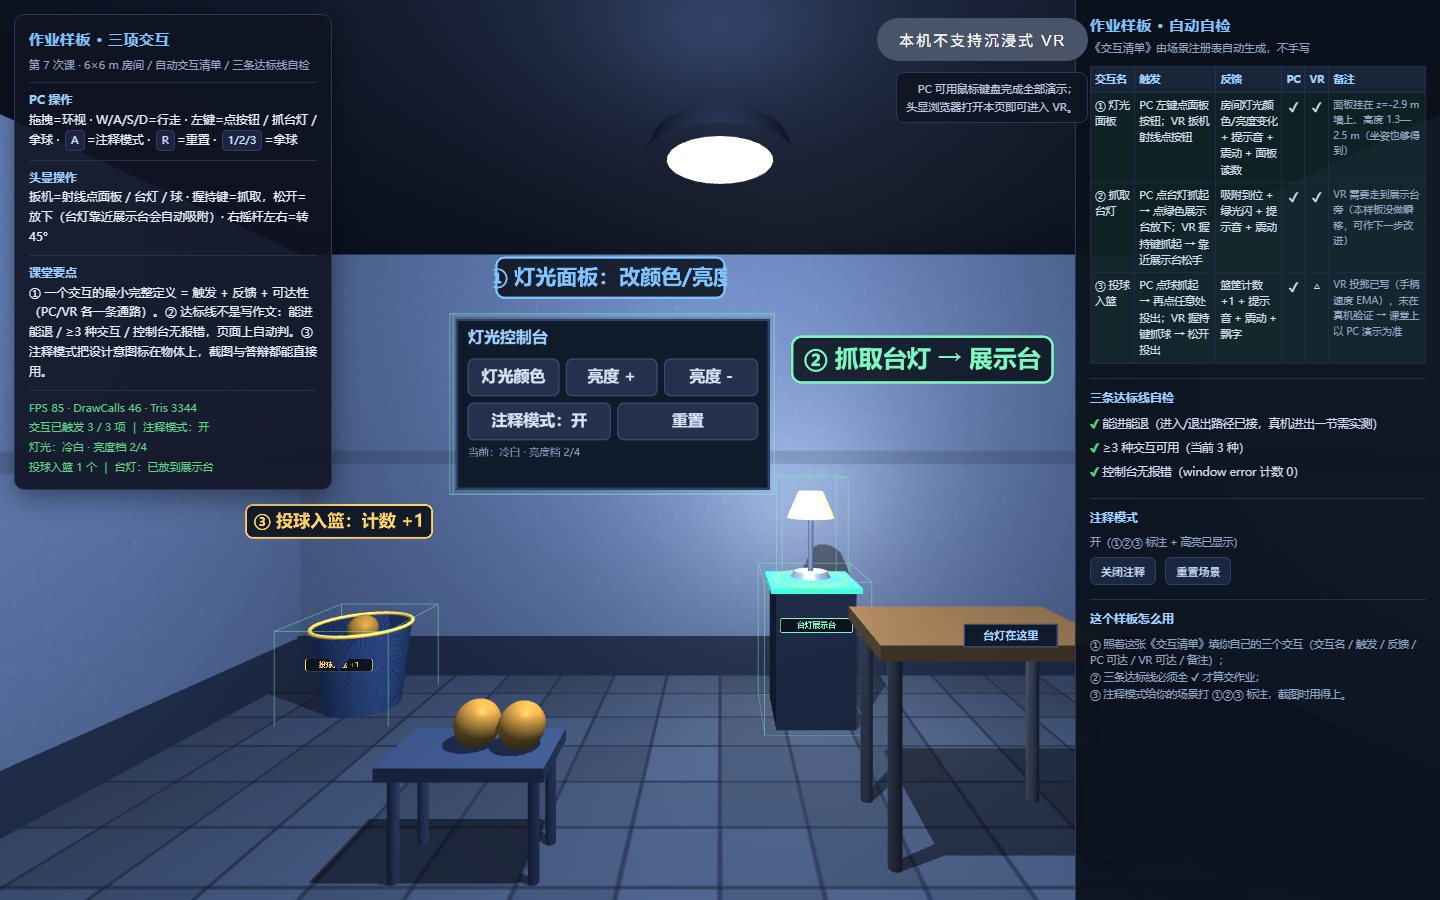
射线 / 悬停 · 抓取 · 投掷 · 重力 · 远距拉取 · Diegetic UI · 舒适度 · Fitts 定律 · 触觉;另加投篮擂台与作业样板 lab/index.html

手机屏幕上这一行的表格可以左右滑动,查看“由什么组成”与“原文索引”两列。

怎么用这一页

原文出处与核对:demos/index.html · demos-xr/index.html · lab/index.html。三份索引里 36 张卡片全部自带标题与说明,本页未补写任何演示说明;只把索引里的“技术关键词 / 什么时候放 / 标签”原样搬进卡片。36 条演示链接已逐个核对过文件存在,无缺失。
一

第 2 次课 · 立体显示技术(18 个)

第2次课「虚拟现实的关键技术」配套 · 18 个页面全部离线可用、无外部依赖

原索引原话:所有演示离线可用,无外部依赖;除「03 分色立体」需红青眼镜才能真实体验立体外,其余均为原理示意/模拟。

01
深度线索
开关遮挡/相对大小/线性透视/纹理梯度/相对高度/空气透视,拖动视点感受运动视差。
单眼线索 + 运动视差
02
双目视差
左右眼两幅图,调节瞳距与物体距离,观察近/远物体的视差变化,切换合像模式。
瞳距 IPD + 合像
03
分色立体(红青)
红青重影渲染,调视差强度体会出屏/入屏;配红青眼镜可看真实立体。
Anaglyph
04
主动快门(分时)
左/右帧交替模拟,调频率观察闪烁融合;原理示意,非真实快门眼镜。
Active Shutter
05
偏振立体(分光)
正交偏振光 + 左右偏振片,切换戴/不戴眼镜看每只眼各收到哪束光。
Polarization
06
视差屏障
俯视光线图:狭缝如何把左右子像素分别送给左右眼,调宽度/位置看串扰。
Parallax Barrier
07
柱状透镜
俯视光线图:微透镜折射分光,与屏障做亮度对比。
Lenticular Lens
08
体三维显示
旋转屏 + 视觉暂留,用 2D 截面示意空间体素如何被“扫”出来。
Volumetric
09
全息显示
物光 + 参考光干涉条纹,参考光重建像;调参考光角度看条纹疏密变化。
Holography / CGH
10
光场 / 集成成像
微透镜阵列把物点光线按方向分开,调视点数观察光线密度。
Light Field
11
头显模拟器
左右眼双屏渲染房间,调瞳距/视场角/畸变,附 Pancake 折返光路图。
HMD 双屏 + 畸变
12
调节-辐辏冲突
对焦距离 vs 会聚距离,拖动物体距离观察冲突变化。
VAC
13
PPD 计算器
输入分辨率与视场角算 PPD,与 20 / 60 两条经验阈值对比。
Pixels Per Degree
14
三维虚拟声音(HRTF)
拖声源绕头一周,看双耳时间差与声级差变化;点播放用浏览器 HRTF 真实听方位(戴耳机)。
ITD / ILD / 空间音频
15
人机交互实验室
用鼠标模拟手柄射线选择、眼动驻留选择、手部手势,以及语音链路与 TTS 反馈。
射线 / 凝视 / 手势 / 语音
16
立体显示技术分类交互图
助视式 / 裸眼式 / 真三维三大分支的交互式分类图,点节点看每项技术的分光思路与局限。
技术全景地图
17
PPD 计算器 · 增强版
在基础版之上增加主流设备预设与阈值说明,可直接对比 PICO 4 Ultra / Quest 3 / Vision Pro。
Pixels Per Degree
18
VAC 交互演示 · 增强版
在基础版之上增加缓解方案对照(多焦面 / 光场 / 软件缓解),观察不同方案的冲突变化。
调节-辐辏冲突
演示边界(原索引原话):普通电脑屏幕无法真实复现偏振、快门、全息、光场等效果,这些页面仅作原理示意。分色(红青)是唯一可直接体验立体感的例外,但需要红青 3D 眼镜。
二

第 3—4 次课 · 硬件与软件(7 个)

第 3、4 次课共用 · 01—06 硬件设备(第 3 章),07 软件主题(第 4 章)

原索引原话:全部离线可用,无外部依赖。01—06 为硬件设备主题(第 3 章,第 3 次课主用);07 为软件主题(第 4 章,第 4 次课主线)。除 06 需真实 XR 设备才能返回"支持"外,其余均为原理示意与计算工具——真实效果请以 PICO 4 Ultra 实机为准。

口径提醒(原索引原话):所有参数为 2026 年 9 月公开口径,厂商会更新;跨品牌比较必须统一口径(官方标称 / 按 FOV 计算 / 第三方实测)。
演示边界:这些页面是原理示意,不是真实设备效果。真机体验请完成《应用操作手册》A 类九项任务。
建议节奏(原索引原话):01 配合第三节讲 HMD 指标;02/03 配合第二节讲输入设备;04 配合 A4 任务;05 配合 A3/A8;06 用于 A7 与 B4 的对照实验。
三

第 7 次课 · 交互零件(11 个)

9 个零件演示 + 2 个示范案例 · 全部是单文件 WebXR,PC 与头显都能开

原索引原话:9 个零件演示 + 2 个示范案例,全部是单文件 WebXR:PC 上点开就能用鼠标键盘玩;头显浏览器打开就能进 VR(必须 https 或 127.0.0.1,file:// 不是安全上下文)。每个演示的左上角 HUD 都写着 PC 操作 / 头显操作 / 课堂要点;控制台输入 LAB.api.selfTest() 可跑内置自测。点开哪个,就按顺序从 01 开始。
A · 讲授段演示 按课堂顺序:射线 → 抓取 → 投掷 → 状态层 → 大作用例 → UI → 舒适度 → 距离 → 触觉
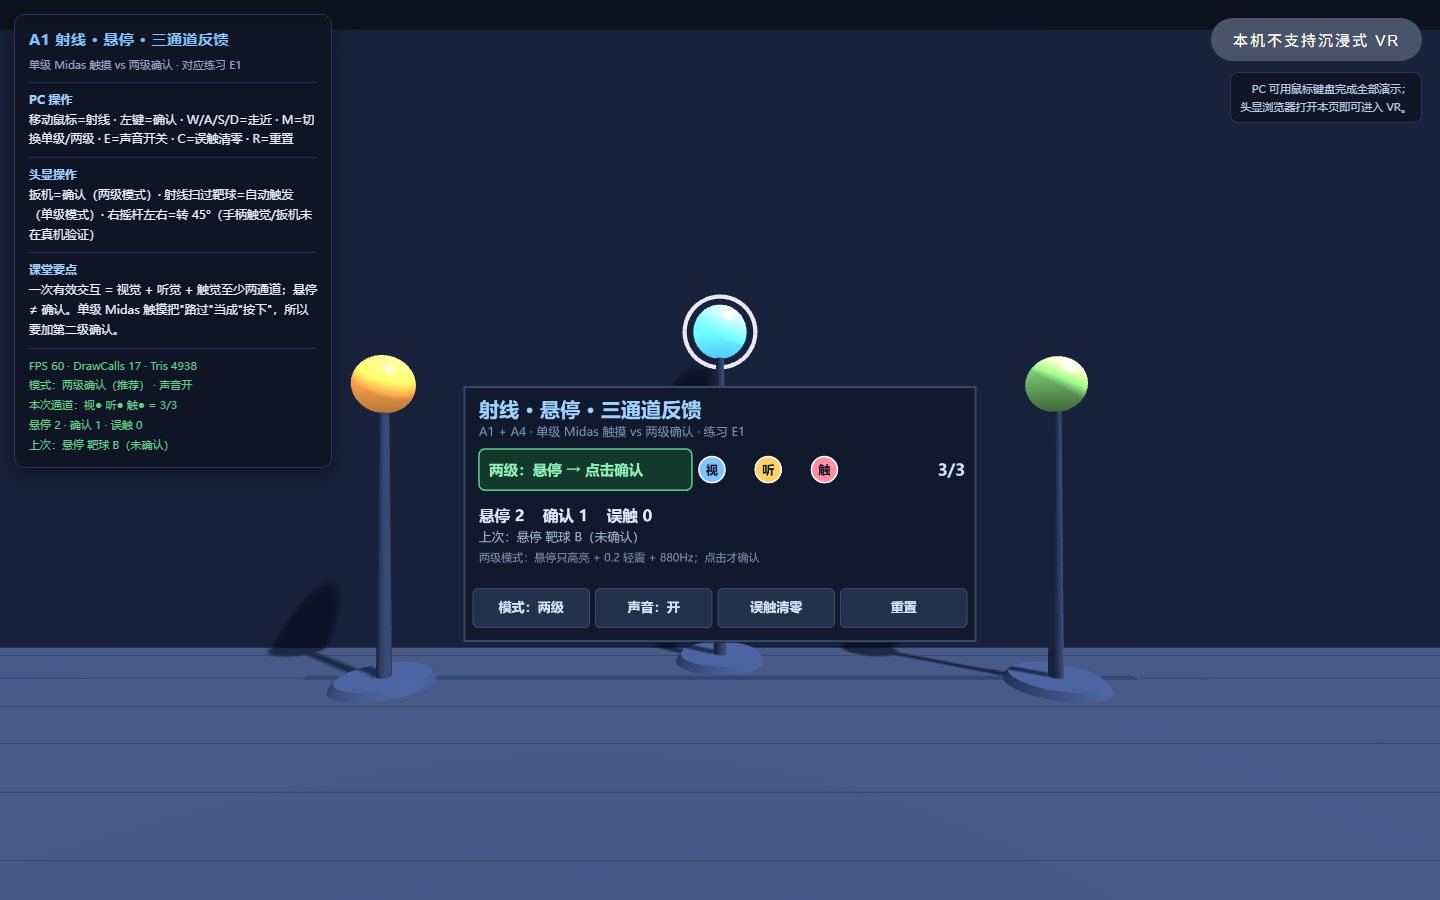
LAB 01 射线 · 悬停 · 三通道反馈 截图
LAB 01
射线 · 悬停 · 三通道反馈
单级(Midas,一碰就触发、误触计数狂跳)vs 两级(悬停只高亮 + 0.2 轻震,确认才 0.5)。看“视觉/听觉/触觉”三个灯。
什么时候放:讲授 B 第 1—2 项;模块 A1/A4
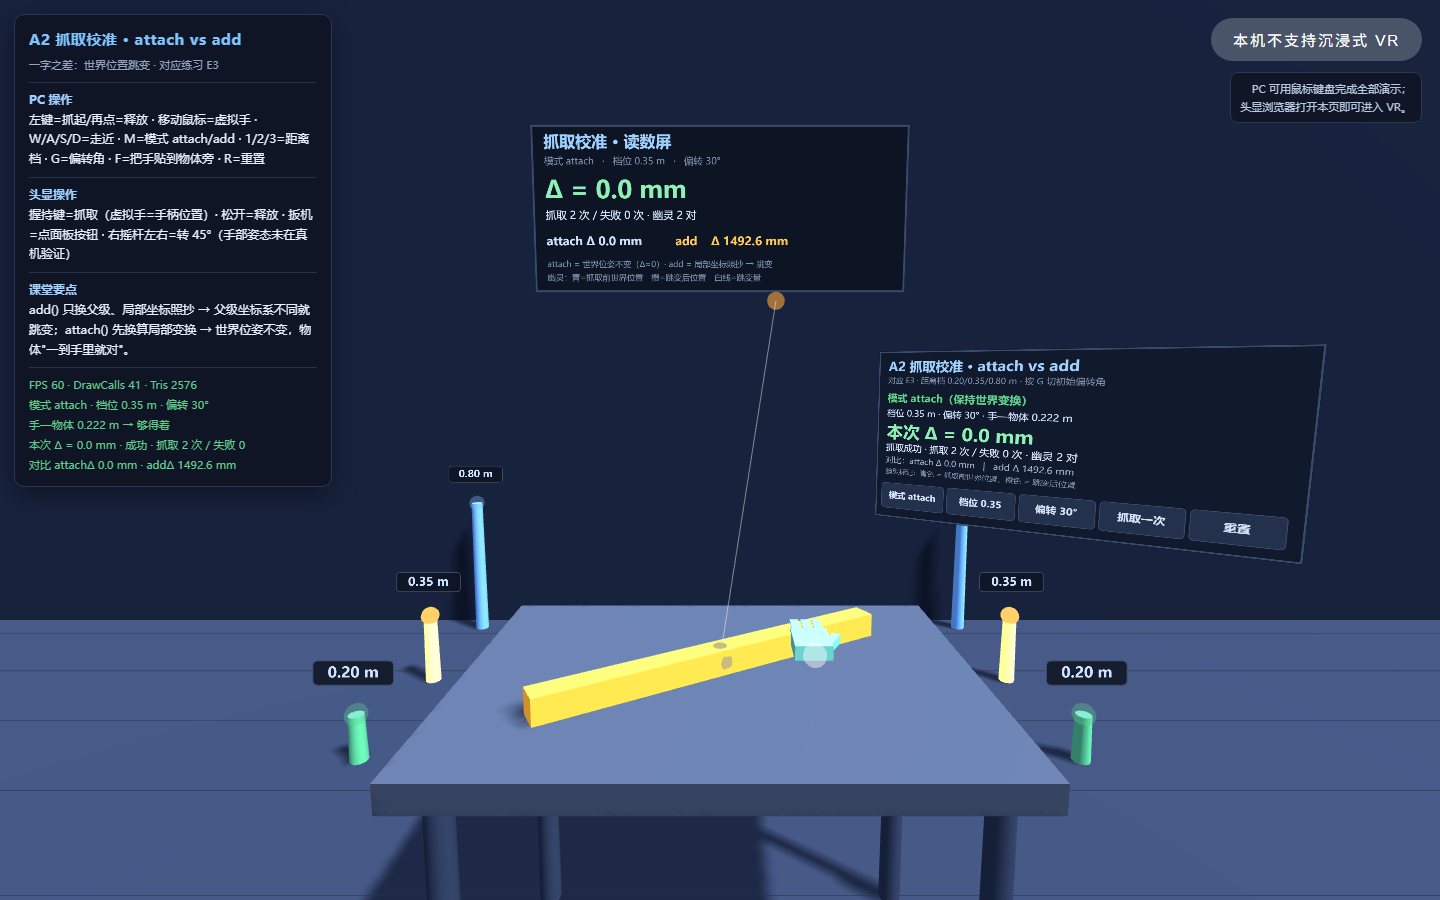
LAB 02 attach 与 add 抓取校准 截图
LAB 02
attach 与 add:抓取校准
同一物体:attach 抓起来位姿正确,add 会“跳”;屏幕直接给跳变距离(毫米)。抓取距离可切 0.20 / 0.35 / 0.80 m。
什么时候放:讲授 B 第 3 项;模块 A2
LAB 03 投掷 力度 × 平滑 × 重力 截图
LAB 03
投掷:力度 × 平滑 × 重力
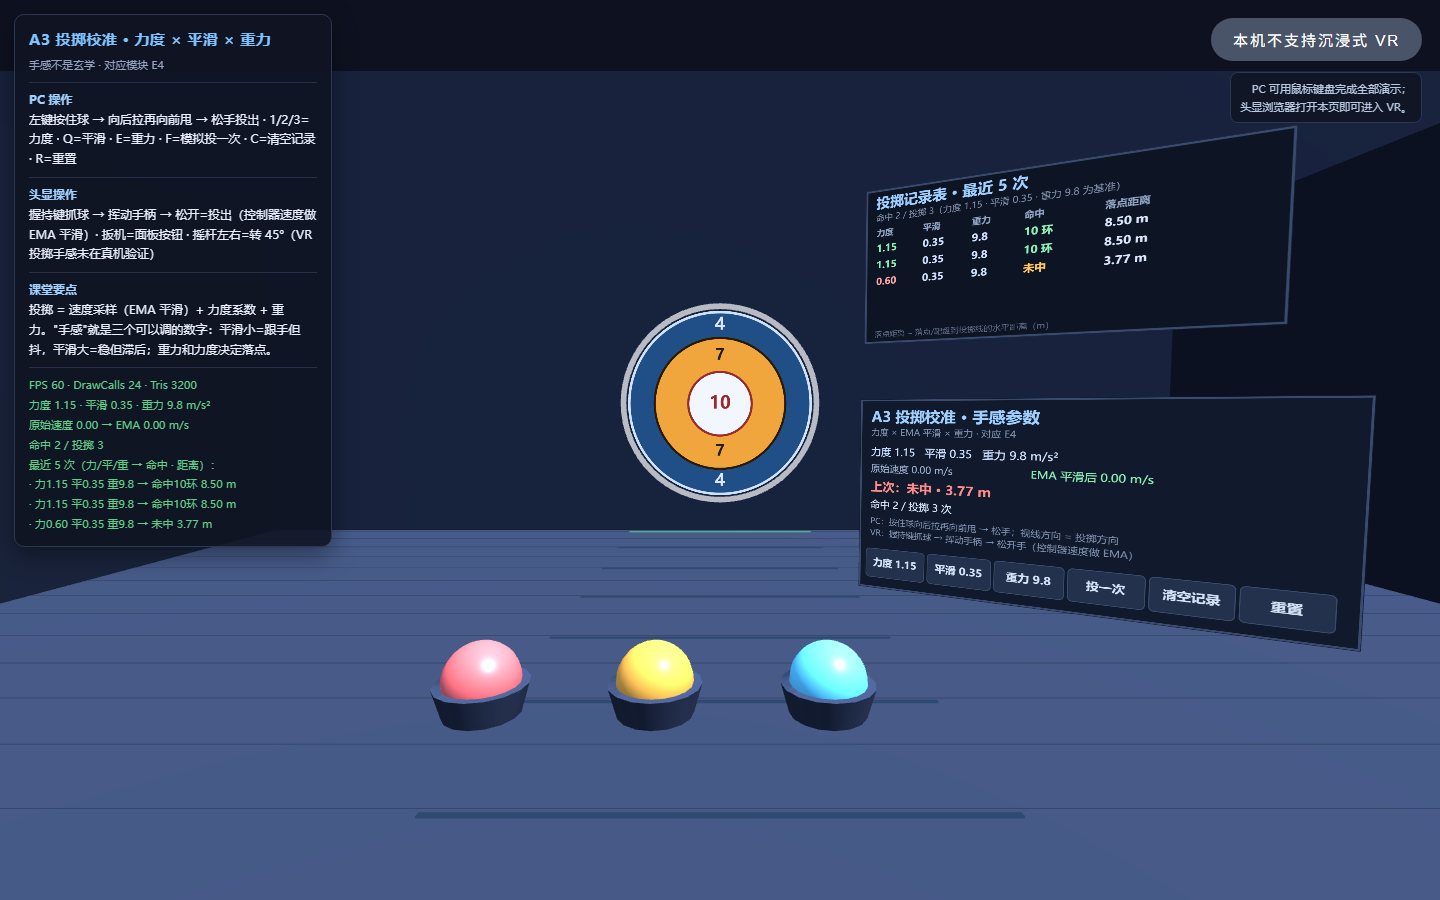
力度 0.6/1.15/2.0、EMA 0.05/0.35、重力 9.8/3/25,每次投掷进“命中记录表”——手感是可复现的三个数字。
什么时候放:讲授 B 第 9 项;对应练习 E4
LAB 04 重力实验室:同一颗球,三种世界 截图
LAB 04
重力实验室:同一颗球,三种世界
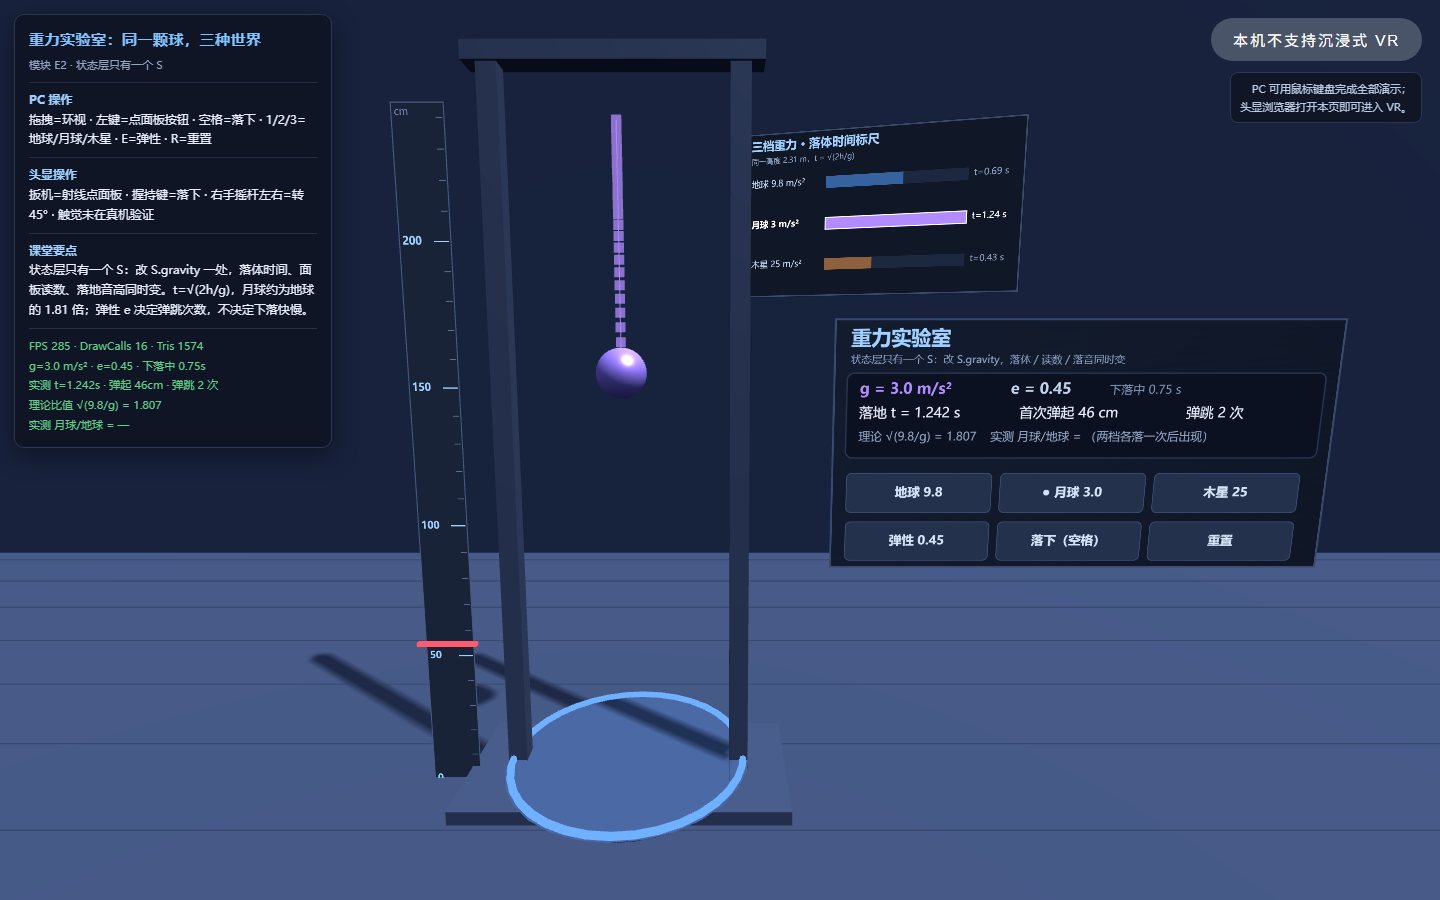
地球/月球/木星三档 + 弹性切换;实测落地时间、弹起高度、弹跳次数,与理论比值 √(g₁/g₂) 对照。
什么时候放:讲授 A 第 3 层“一个 S”;对应练习 E2
LAB 05 重力手套:简化版 vs 三段式 截图
LAB 05
重力手套:简化版 vs 三段式
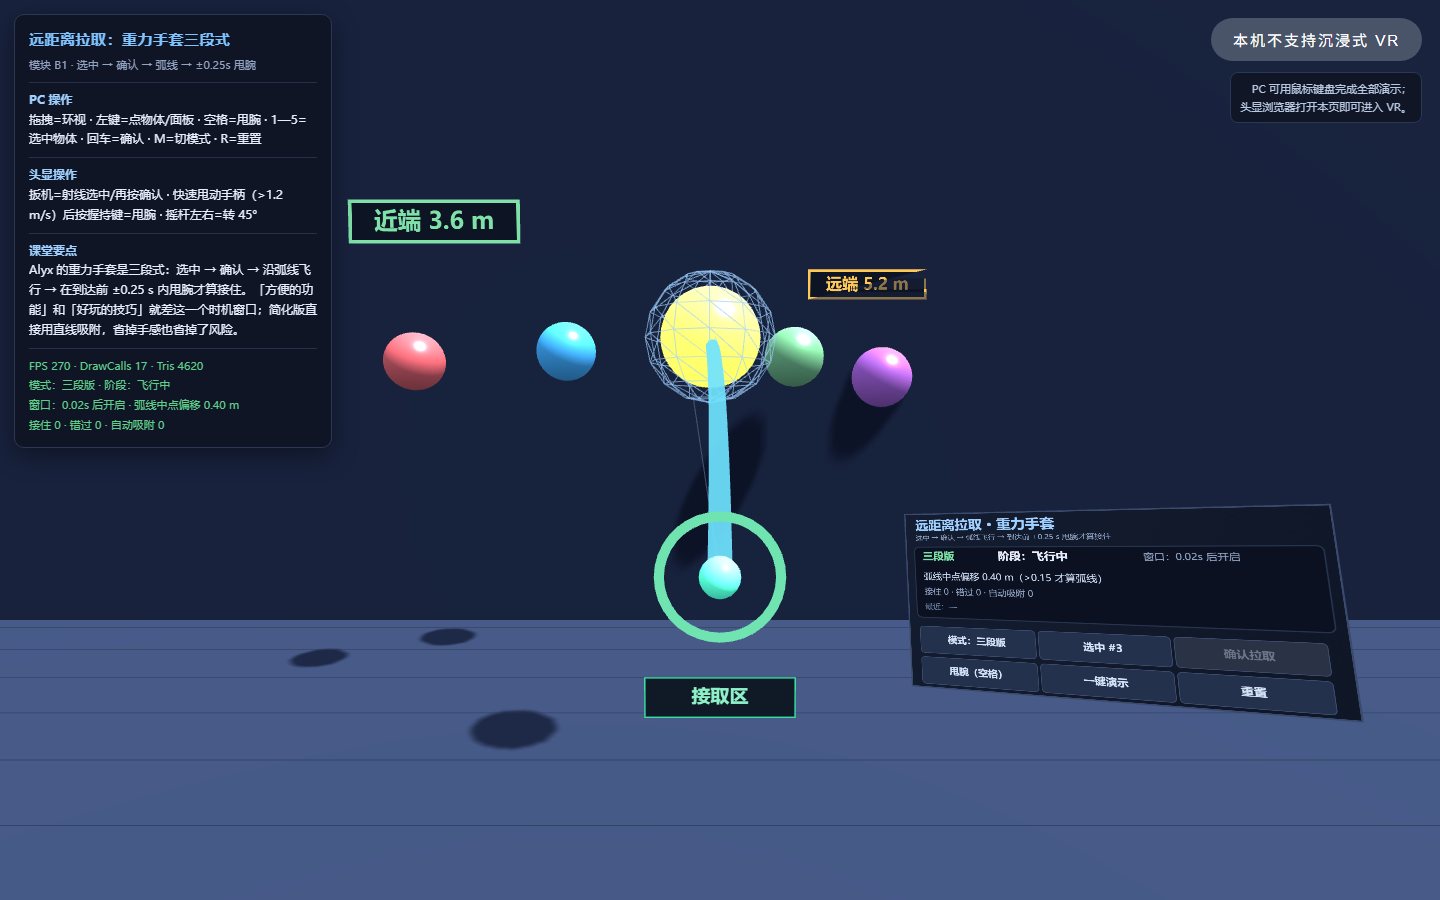
简化版“飞向手 + 自动吸附” vs Alyx 式“选中 → 确认 → 弧线飞行 → ±0.25 s 甩腕接住”。功能 vs 体验。
什么时候放:模块 B1 · 大作拆解
LAB 06 Diegetic UI 四分类对照 截图
LAB 06
Diegetic UI 四分类
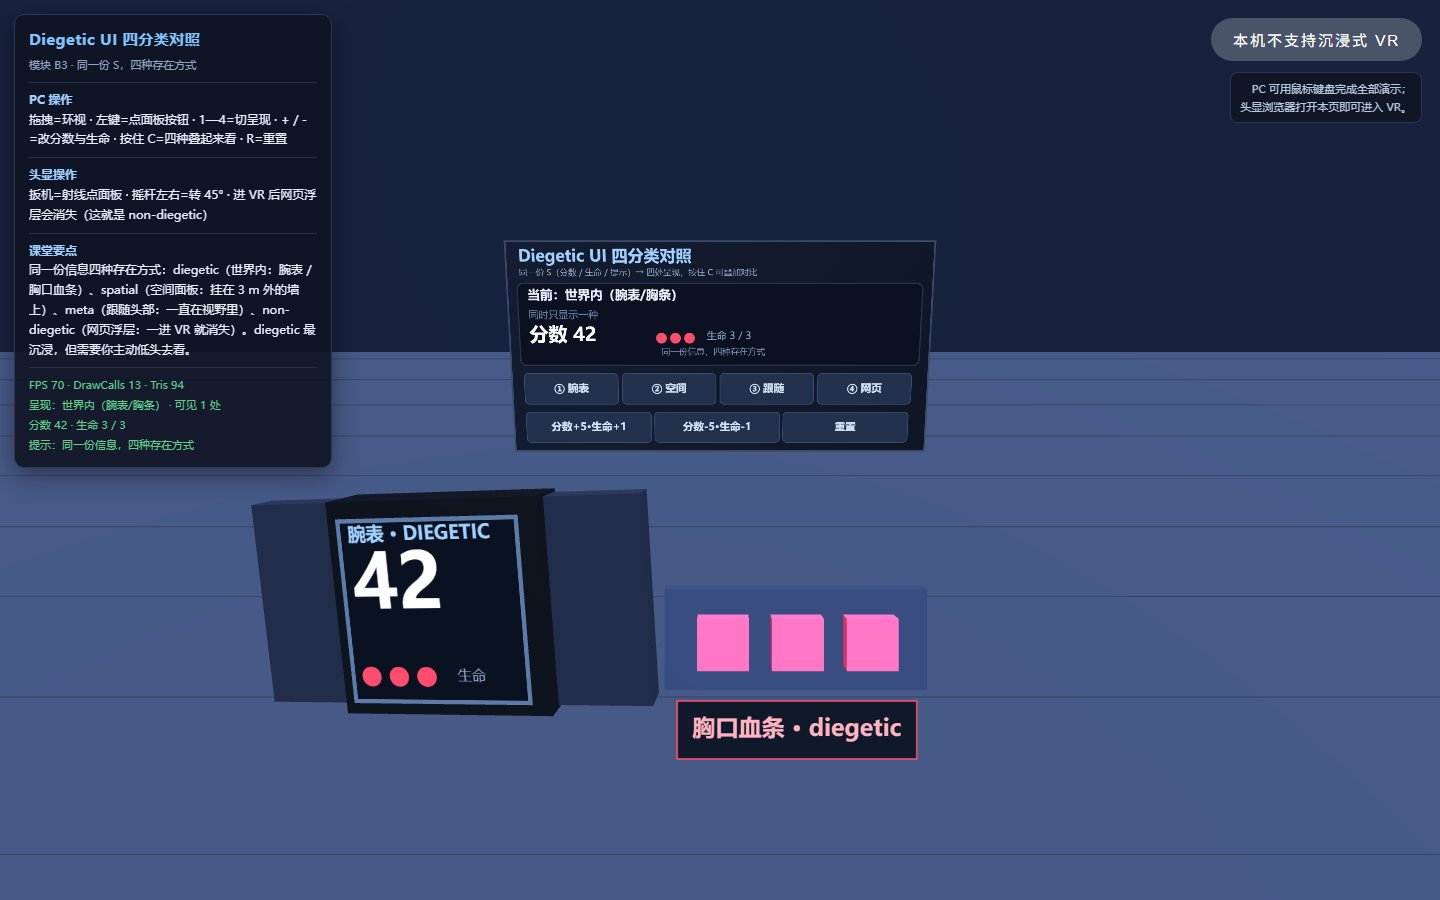
同一组信息四种放法:世界内腕表 / 空间面板 / 跟随头部 / 网页浮层。按 4 切到浮层再进 VR,当场看它消失。
什么时候放:模块 B3 · 衔接第 8 次课状态提示
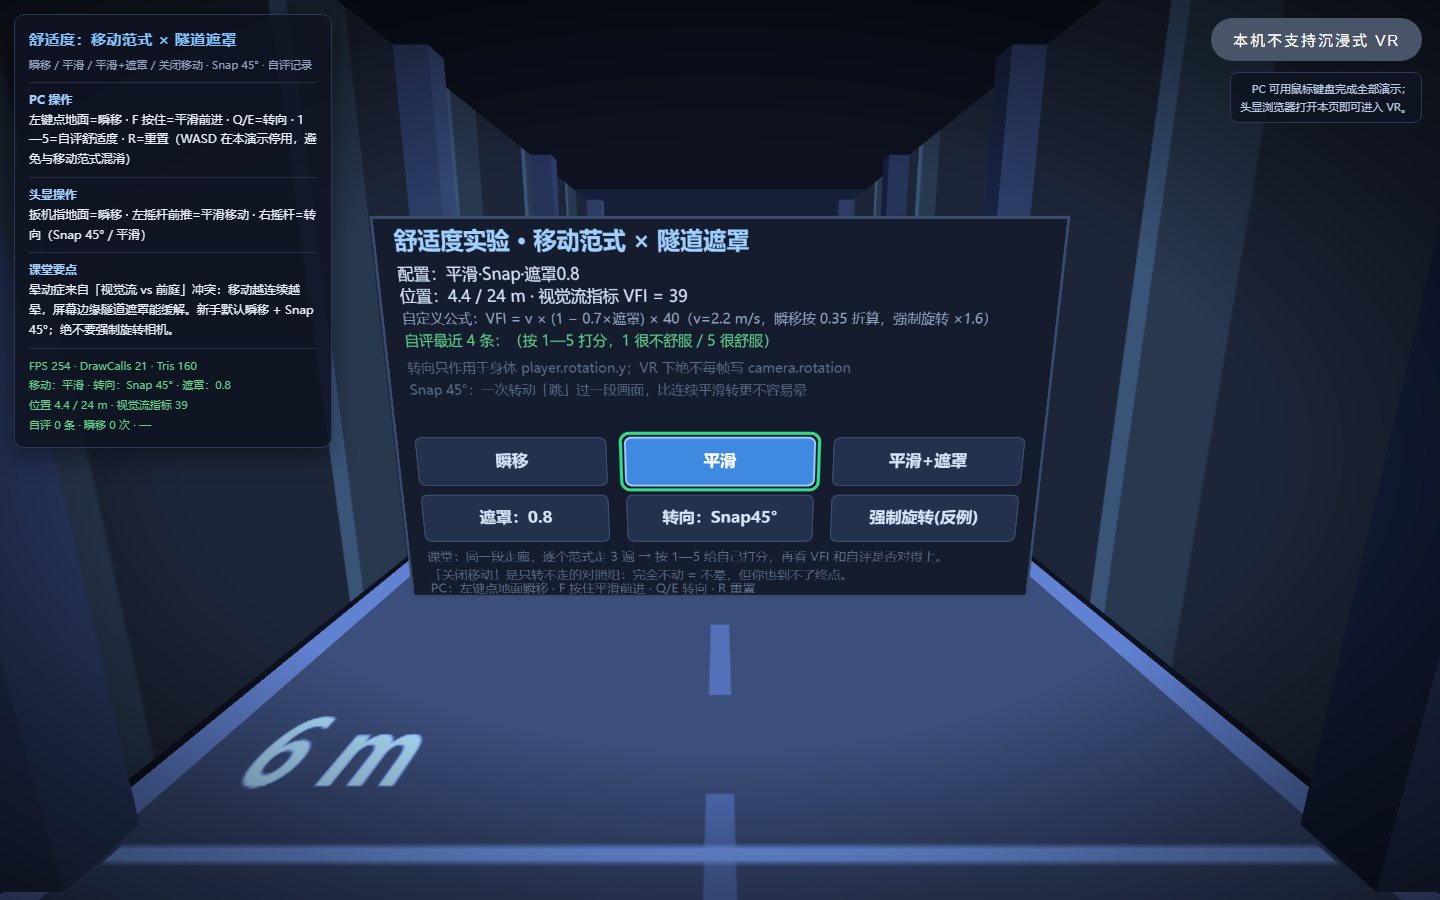
LAB 07 舒适度:瞬移 / 平滑 / 隧道遮罩 截图
LAB 07
舒适度:瞬移 / 平滑 / 隧道遮罩
四种移动 + Snap 45° + 遮罩强度 0/0.5/1,还有一个“强制转相机”的反例开关;自己走 30 秒、自己打 1—5 分。
什么时候放:模块 C1/C2 · 工作室 CP2 前
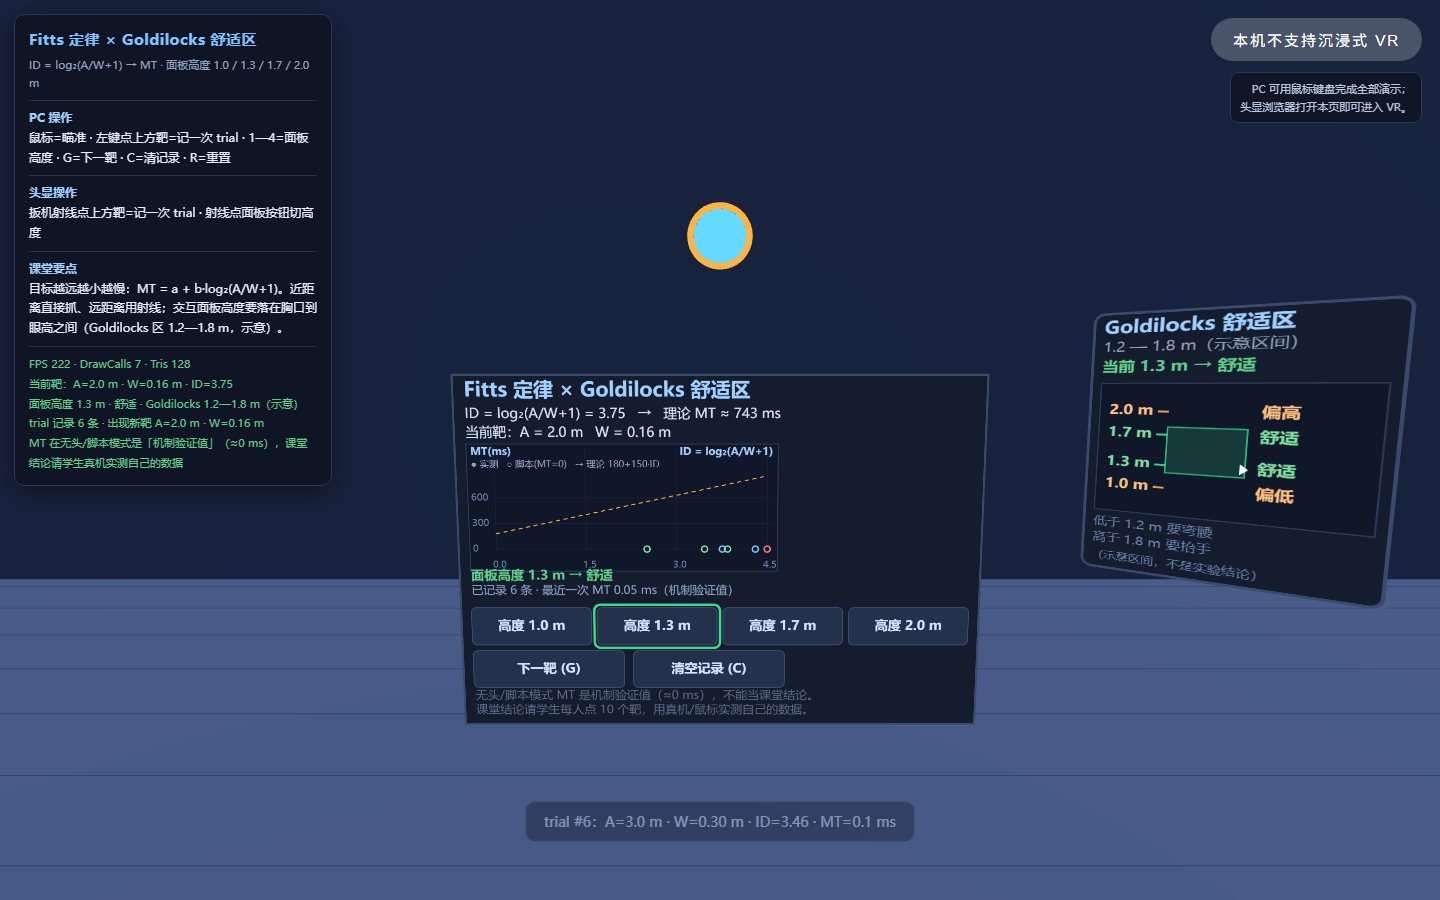
LAB 08 Fitts 定律 × Goldilocks 舒适区 截图
LAB 08
Fitts 定律 × Goldilocks 舒适区
目标按距离/大小出现并计时,ID=log₂(A/W+1) 与 MT 画散点;面板高度 1.0/1.3/1.7/2.0 m 判定弯腰/舒适/抬手。
什么时候放:模块 A3 · 讲“面板放多高”
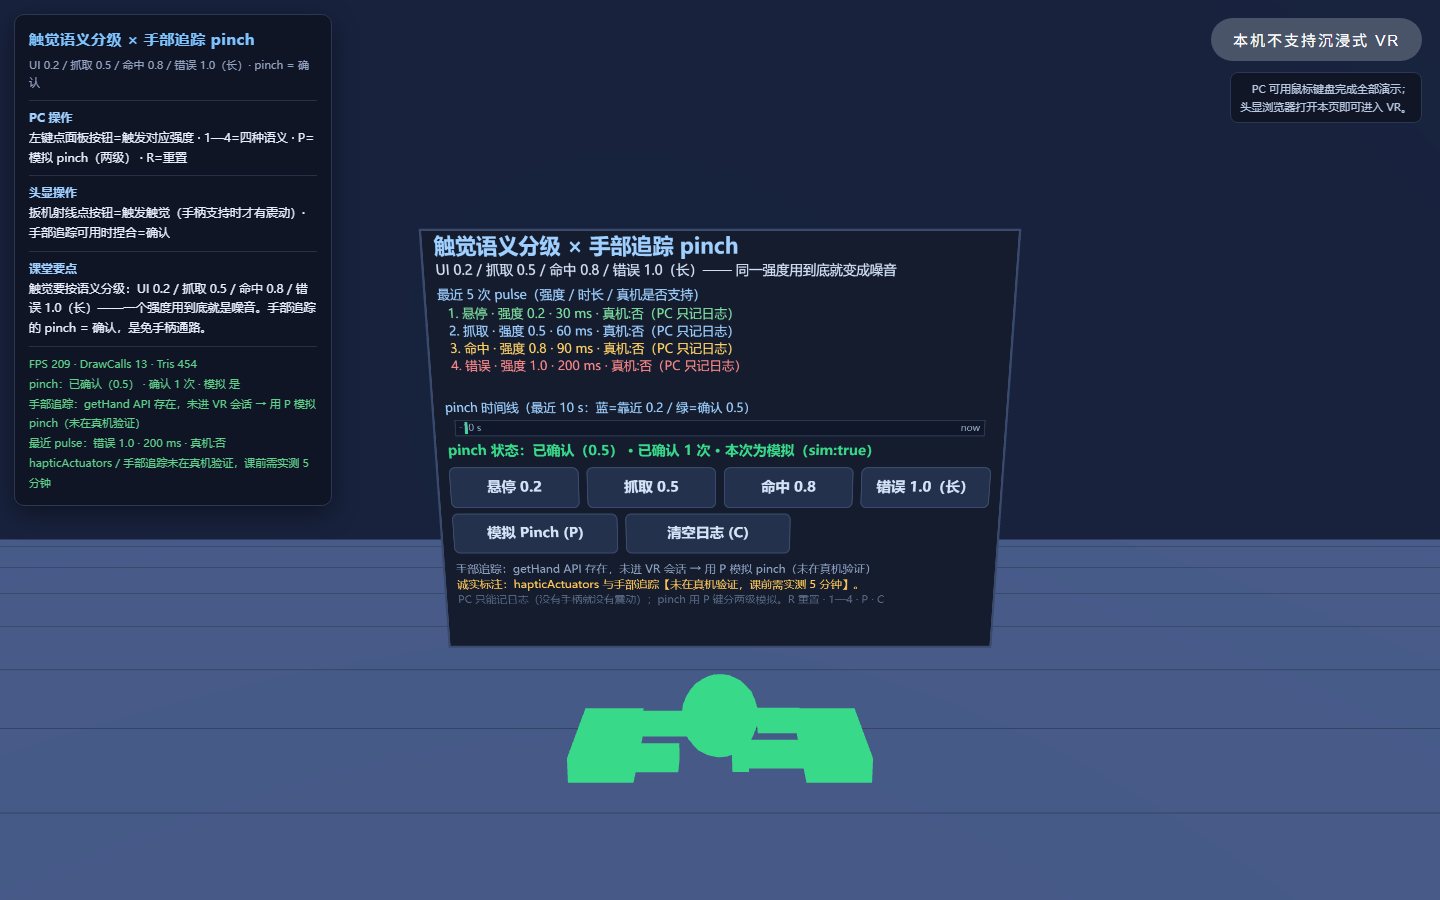
LAB 09 触觉语义分级 × pinch 确认 截图
LAB 09
触觉语义分级 × pinch 确认
悬停 0.2 / 抓取 0.5 / 命中 0.8 / 错误 1.0 四档强度与时长;手部追踪可用读 pinch,不可用按 P 模拟。
什么时候放:模块 D1/D2 · 第 9 次课免手柄通路
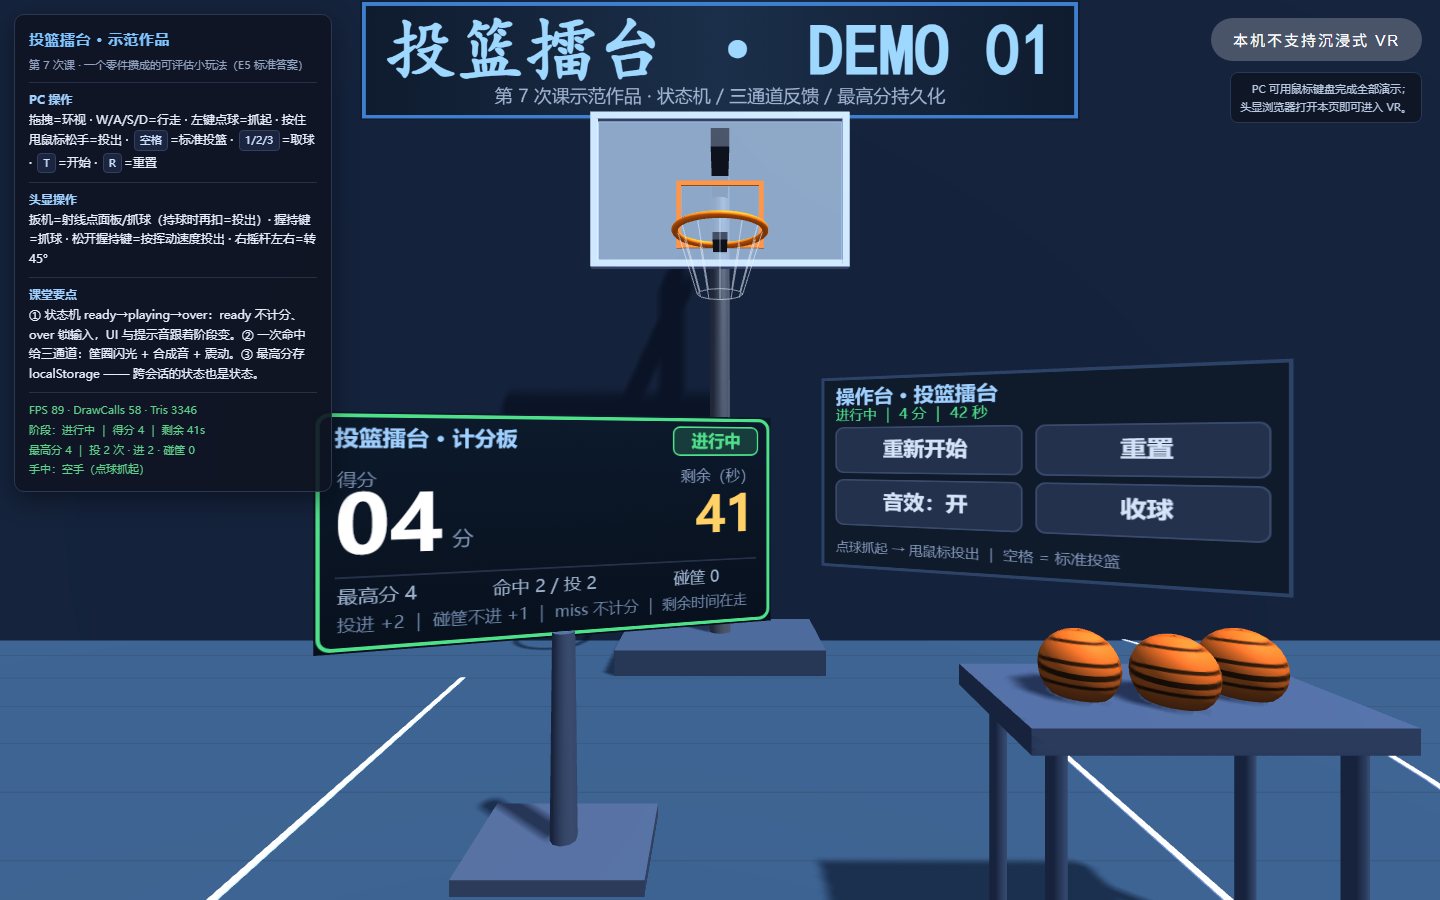
B · 示范案例 学生作业与 E5 擂台的标准答案:先玩、再拆、再改
使用边界(原索引原话,课上要一起说):这 11 个页面都通过了无头 Chrome 自动检查(无 JS 报错 + 内置自测全过 + 渲染调用数 > 0),但那只证明代码逻辑自洽。手柄握持键、触觉马达、手部追踪三项未在真机验证,PICO 固件存在版本差异 —— 课前用一台头显实测 5 分钟;握持键无响应就改用扳机抓取。
改代码前先备份:每个演示都是单文件,复制一份再改;改坏了重新下载原文件即可。所有演示共用同目录的 three.min.js,不要删。